OnRobot
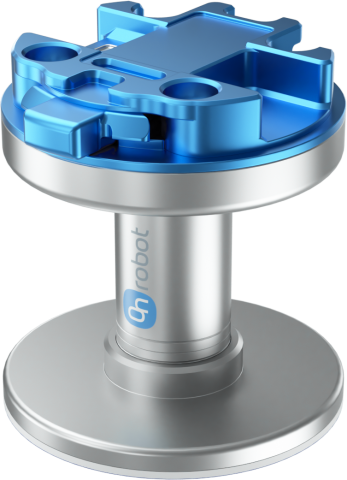
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
被動黏附 - 無痕夾持 - 穿孔零件

Gecko Gripper

適用於光滑與穿孔零件的黏附夾持

  • 被動夾持 - 夾爪無須電力、壓縮空氣或控制纜線
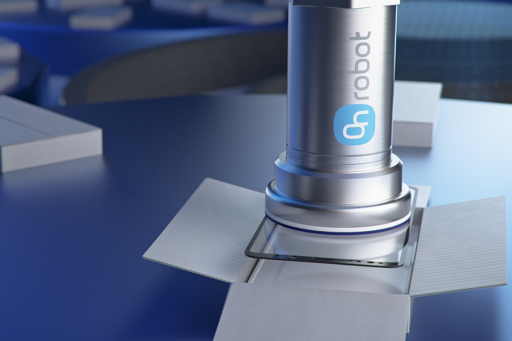
  • 無痕黏附墊 - 搬運適合的光澤表面,不留下真空吸盤痕跡
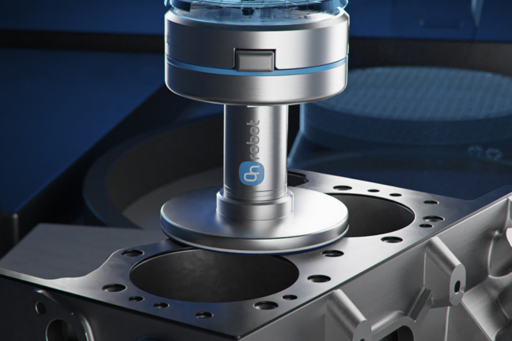
  • 適用於穿孔零件 - 夾持印刷電路板、鋁網和汽缸蓋墊片
  • 三款精巧機型 - 選擇SP1、SP3或SP5,分別滿足最高1 kg、3 kg或5 kg的負載需求
1 kg SP1最大負載
3 kg SP3最大負載
5 kg SP5最大負載
IP42 防護等級
100-1000 ms 脫離時間,取決於機器人速度
69 × 71 mm 高度 × 寬度
物料搬運
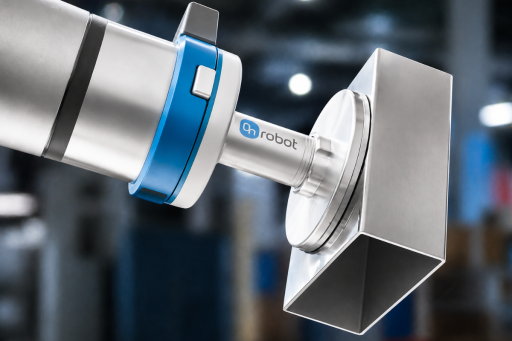
移動適合的平整、具剛性且潔淨的零件,無須依賴真空、壓縮空氣或夾爪動力驅動。
取放
使用無痕黏附墊拾取光滑或有光澤的工件,再透過程式化剝離動作或治具釋放工件。
電子元件搬運
接觸表面足夠光滑、具剛性、潔淨且乾燥時,可搬運印刷電路板與網材等穿孔零件。
01

無須真空或磁鐵即可夾持

受壁虎啟發的黏附墊利用凡得瓦力抓取適合的平整表面。夾爪無須動力驅動或氣密表面,即可搬運光滑、有光澤和穿孔工件。

Van der Waals 乾式黏附夾持
02

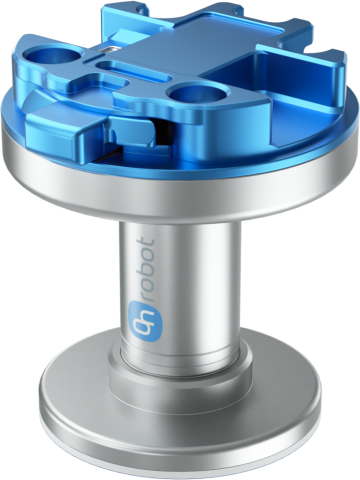
依負載選擇機型

在適合的條件下,SP1、SP3和SP5分別提供1 kg、3 kg和5 kg的最大負載。實際承載能力取決於表面粗糙度、剛性、潔淨度、預載荷及負載的置中程度。

3款機型 SP1、SP3和SP5
03

設定接觸、預載荷與剝離釋放程式

夾爪本身無須電力、壓縮空氣或控制纜線。機器人仍需設定路徑程式,以接觸零件、施加正確預載荷、在負載置中的情況下提升,並透過剝離動作或治具釋放工件。

100-1000 ms 脫離時間取決於機器人速度
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
為何選擇Gecko Gripper

了解黏附夾持的適用條件

Gecko Gripper在平整、具有足夠剛性、光滑、潔淨且乾燥的表面上效果最佳。灰塵、油脂、油和水會干擾黏附,而粗糙或柔軟材料可能無法與黏附墊充分接觸,影響可靠拾取。

機器人必須以受控方式接觸工件,並施加機型和表面所需的預載荷。應使工件重心與黏附墊對齊,因為偏心負載和施加的力矩會降低可用黏附力。

黏附墊的磨耗取決於表面粗糙度和工作環境。檢查黏附墊,必要時使用異丙醇和無絨布清潔,並依應用條件更換磨損的黏附墊。
應用

專為輕柔物料搬運打造

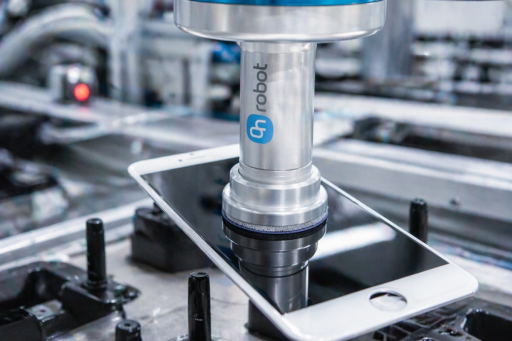
搬運適合的玻璃、拋光金屬、印刷電路板、鋁網、汽缸蓋墊片及其他平整或穿孔零件,無須夾爪動力驅動。可靠運作取決於程式化的接觸、預載荷、提升和剝離釋放順序。

5 kg SP5最大負載
3-46 N SP各機型的預載荷範圍
無須 夾爪電力或壓縮空氣
下載與資源

開始使用所需的一切

用於評估、確定規格和部署Gecko Gripper的產品資源。
規格表
Gecko Gripper的完整技術規格、尺寸與效能資料
下載 →
Gecko SP3 STEP 檔案
用於機械整合的3D模型。
下載 →

準備評估Gecko Gripper是否適合您的零件?

請告訴我們工件的材料、表面、剛性、重量和製程。我們的在地專家將協助您評估適合機器人應用的Gecko機型與夾持順序。

諮詢專家

選擇語言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
繁体中文