OnRobot
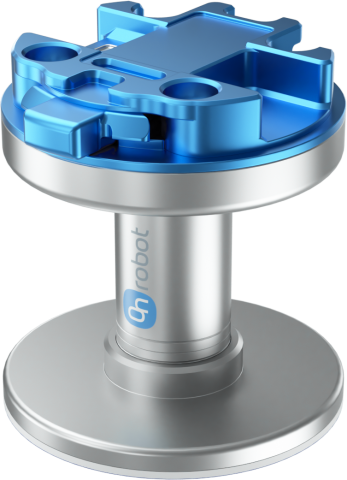
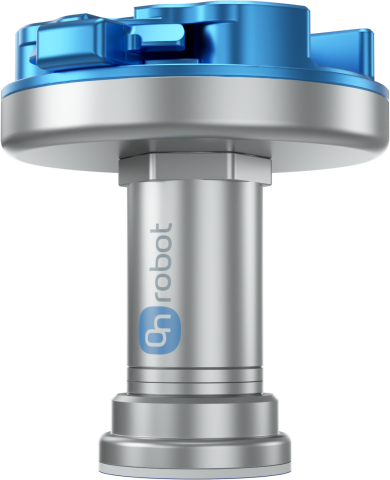
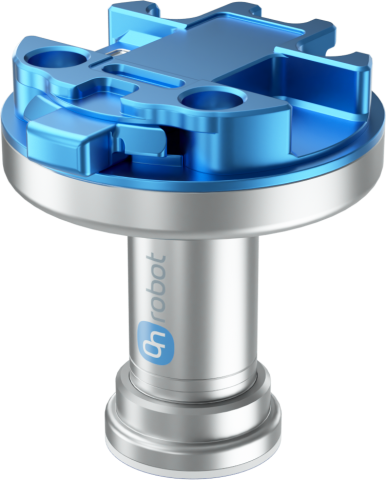
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passieve hechting - Grip zonder sporen - Geperforeerde onderdelen

Gecko Gripper

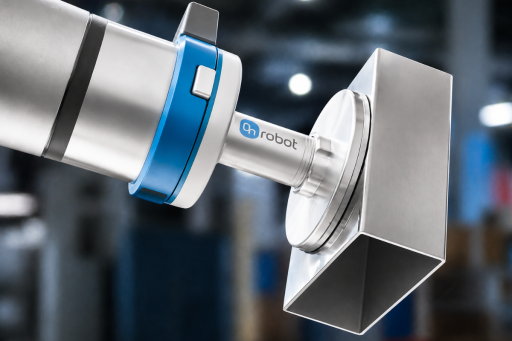
Hechtend grijpen voor gladde en geperforeerde onderdelen

  • Passief grijpen - de grijper heeft geen elektriciteit, perslucht of besturingskabels nodig
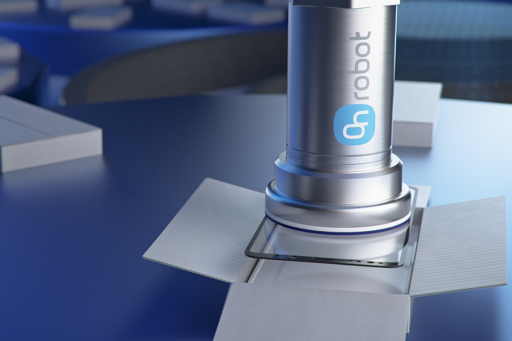
  • Hechtpads zonder sporen - hanteer geschikte glanzende oppervlakken zonder zuignapafdrukken achter te laten
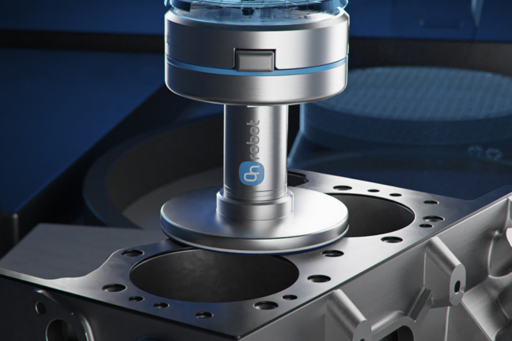
  • Werkt op geperforeerde onderdelen - grijp printplaten, aluminium gaas en koppakkingen
  • Drie compacte modellen - kies SP1, SP3 of SP5 voor nuttige lasten tot 1 kg, 3 kg of 5 kg
1 kg SP1 maximale nuttige last
3 kg SP3 maximale nuttige last
5 kg SP5 maximale nuttige last
IP42 Beschermingsklasse
100-1000 ms Losmaaktijd, afhankelijk van robotsnelheid
69 × 71 mm Hoogte × breedte
Materiaalhantering
Verplaats geschikte vlakke, stijve en schone onderdelen zonder afhankelijk te zijn van vacuüm, perslucht of aangedreven bediening van de grijper.
Oppakken en plaatsen
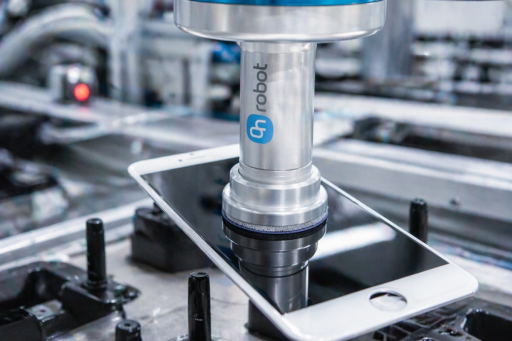
Pak gladde of glanzende werkstukken op met hechtpads die geen sporen achterlaten en laat ze vervolgens los via een geprogrammeerde afpelbeweging of een opspanning.
Hantering van elektronica
Hanteer geperforeerde onderdelen zoals printplaten en gaas wanneer het contactoppervlak voldoende glad, stijf, schoon en droog is.
01

Grijp zonder vacuüm of magneten

Op gekko’s geïnspireerde hechtpads gebruiken van der Waals-krachten om geschikte vlakke oppervlakken te grijpen. De grijper kan gladde, glanzende en geperforeerde werkstukken hanteren zonder aangedreven bediening of een luchtdicht oppervlak.

Van der Waals Grijpen door droge hechting
02

Kies het model voor de nuttige last

SP1, SP3 en SP5 bieden maximale nuttige lasten van 1 kg, 3 kg en 5 kg onder geschikte omstandigheden. De werkelijke capaciteit hangt af van oppervlakteruwheid, stijfheid, reinheid, voorbelasting en hoe goed de last gecentreerd is.

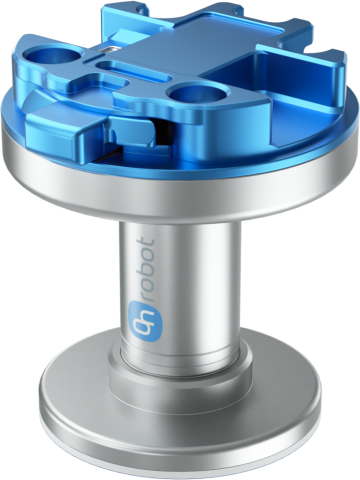
3 modellen SP1, SP3 en SP5
03

Programmeer contact, voorbelasting en loslaten door afpellen

De grijper zelf heeft geen elektriciteit, perslucht of besturingskabels nodig. De robot heeft nog steeds een geprogrammeerd pad nodig om contact te maken met het onderdeel, de juiste voorbelasting aan te brengen, de gecentreerde last op te tillen en deze via een afpelbeweging of opspanning los te laten.


100-1000 ms De losmaaktijd hangt af van de robotsnelheid
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
WAAROM Gecko Gripper

Weet wanneer hechtend grijpen geschikt is

De Gecko Gripper werkt het best op vlakke, voldoende stijve, gladde, schone en droge oppervlakken. Stof, vet, olie en water verstoren de hechting, terwijl ruwe of zachte materialen mogelijk onvoldoende padcontact bieden voor betrouwbaar oppakken.

De robot moet gecontroleerd contact maken en de voorbelasting aanbrengen die voor het model en het oppervlak nodig is. Lijn het zwaartepunt van het werkstuk uit met de pad, omdat excentrische lasten en uitgeoefende momenten de beschikbare hechting verminderen.

Padslijtage hangt af van de oppervlakteruwheid en de werkomgeving. Inspecteer de pads, reinig ze zo nodig met isopropylalcohol en een pluisvrije doek en vervang versleten pads afhankelijk van de toepassingsomstandigheden.
Toepassing

Gebouwd voor zorgvuldige materiaalhantering

Hanteer geschikt glas, gepolijst metaal, printplaten, aluminium gaas, koppakkingen en andere vlakke of geperforeerde onderdelen zonder aangedreven bediening van de grijper. Betrouwbare werking vereist een geprogrammeerde volgorde van contact, voorbelasting, optillen en loslaten door afpellen.

5 kg SP5 maximale nuttige last
3-46 N Voorbelastingsbereik van de SP-modellen
Geen Elektriciteit of perslucht voor de grijper
Downloads en bronnen

Alles wat u nodig hebt om te beginnen

Productinformatie voor het beoordelen, specificeren en inzetten van de Gecko Gripper.
Technisch gegevensblad
Volledige technische specificaties, afmetingen en prestatiegegevens voor de Gecko Gripper
Downloaden →
Gecko SP3 STEP-bestand
3D-modellen voor mechanische integratie.
Downloaden →

Klaar om de Gecko Gripper voor uw onderdelen te beoordelen?

Vertel ons over materiaal, oppervlak, stijfheid, gewicht en proces van het werkstuk. Onze lokale expert helpt u het juiste Gecko-model en de juiste grijpvolgorde voor uw robottoepassing te beoordelen.

Praat met een expert

Kies je taal

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Nederlands