SP1、SP3、SP5は、適切な条件下でそれぞれ最大1 kg、3 kg、5 kgのペイロードに対応します。実際の保持能力は、表面粗さ、剛性、清浄度、予圧、荷重の中心合わせの精度に左右されます。

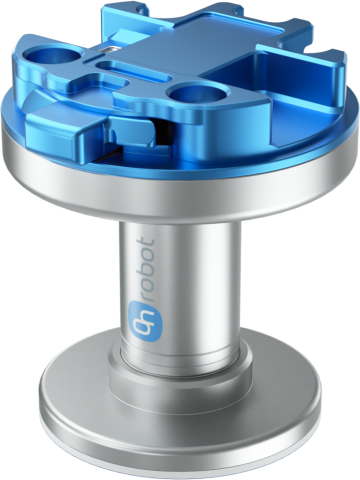
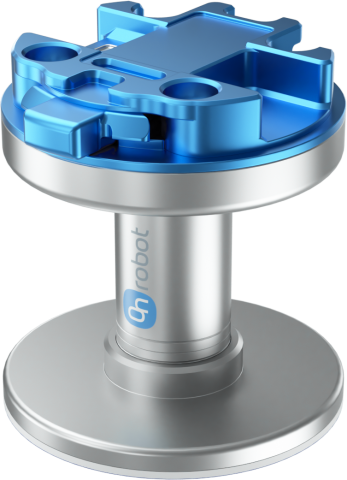
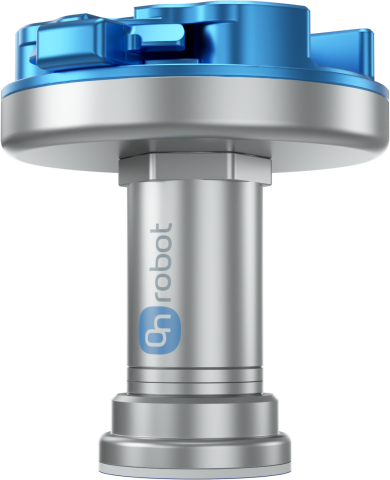
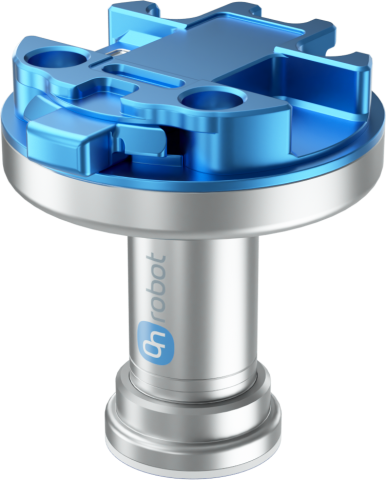
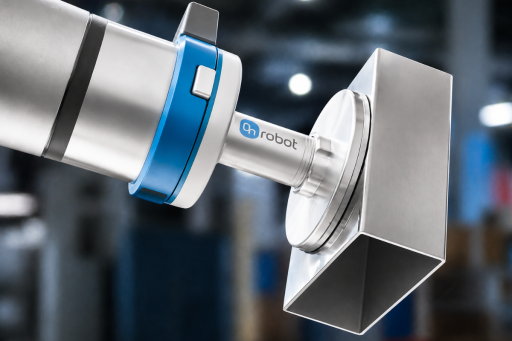
ヤモリをヒントにした粘着パッドがファンデルワールス力を利用し、適した平らな表面を把持します。動力駆動や気密面を必要とせず、滑らかなワーク、光沢のあるワーク、穴あきワークを扱えます。
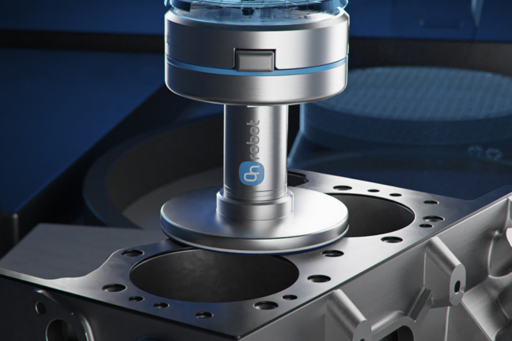
SP1、SP3、SP5は、適切な条件下でそれぞれ最大1 kg、3 kg、5 kgのペイロードに対応します。実際の保持能力は、表面粗さ、剛性、清浄度、予圧、荷重の中心合わせの精度に左右されます。
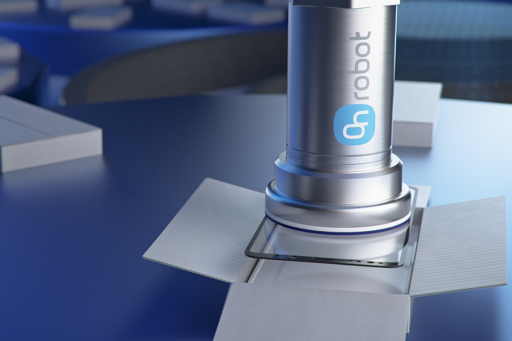
グリッパー自体に電気、圧縮空気、制御ケーブルは不要です。ただし、ロボットには、部品への接触、適切な予圧の付与、荷重を中心に合わせた持ち上げ、剥離動作または治具による解放を行うための動作経路のプログラムが必要です。

















Gecko Gripperは、平らで十分な剛性があり、滑らかで清潔な乾燥面で最もよく機能します。ほこり、グリース、油、水は粘着を妨げます。また、粗い材料や柔らかい材料では、確実なピックに必要なパッド接触面積が得られない場合があります。
ロボットは制御された接触を行い、モデルと表面に必要な予圧を加える必要があります。ワークの重心をパッドに合わせてください。偏心荷重や加わるモーメントは、利用可能な粘着力を低下させます。
パッドの摩耗は表面粗さと作業環境によって異なります。パッドを点検し、必要に応じてイソプロピルアルコールと糸くずの出ない布で清掃し、用途の条件に応じて摩耗したパッドを交換してください。
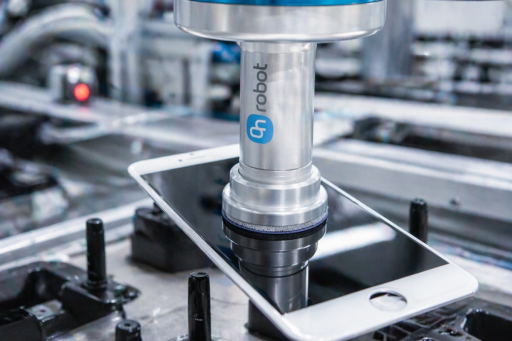
適したガラス、研磨金属、プリント基板、アルミメッシュ、ヘッドガスケットなど、平らな部品や穴あき部品を、グリッパーの動力駆動なしで扱います。信頼性の高い動作には、接触、予圧、持ち上げ、剥離解放の手順をプログラムする必要があります。
ワークの材質、表面、剛性、重量、工程についてお聞かせください。地域の専門家が、ロボット用途に適したGeckoモデルと把持手順の評価をお手伝いします。