SP1, SP3 i SP5 zapewniają w odpowiednich warunkach maksymalny udźwig 1 kg, 3 kg i 5 kg. Rzeczywista nośność zależy od chropowatości, sztywności i czystości powierzchni, obciążenia wstępnego oraz stopnia wycentrowania ładunku.

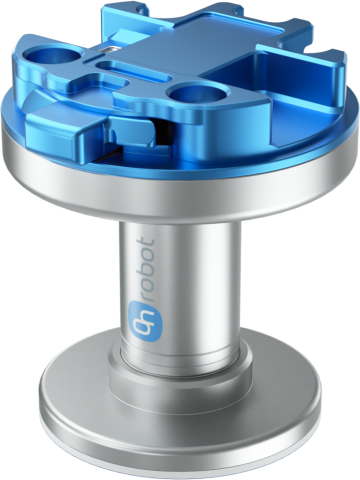
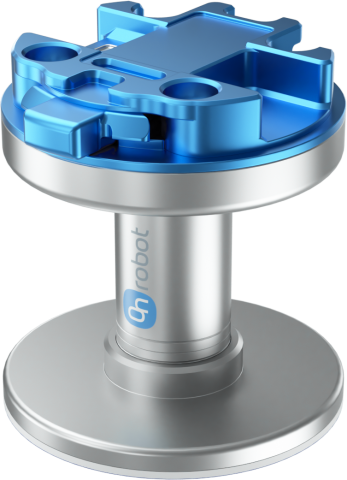
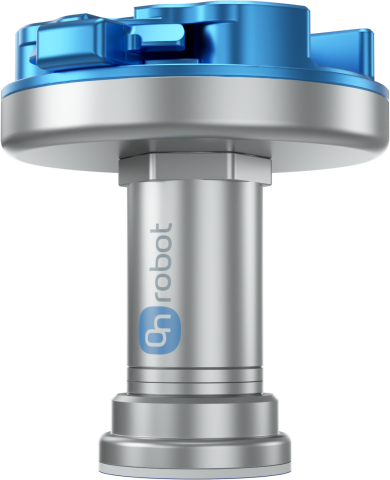
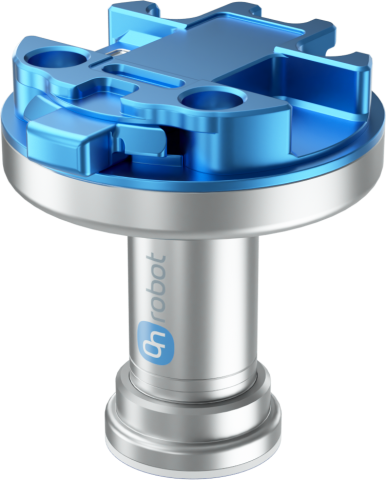
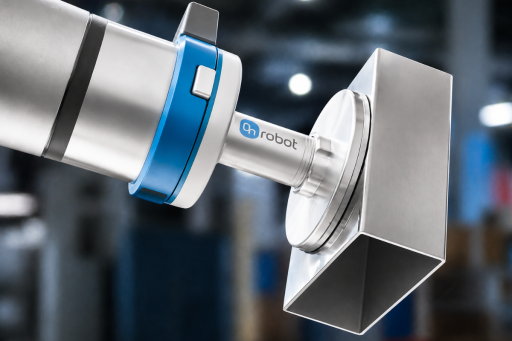
Podkładki adhezyjne inspirowane gekonem wykorzystują siły van der Waalsa do chwytania odpowiednich płaskich powierzchni. Chwytak może obsługiwać gładkie, błyszczące i perforowane detale bez zasilanego napędu lub szczelnej powierzchni.
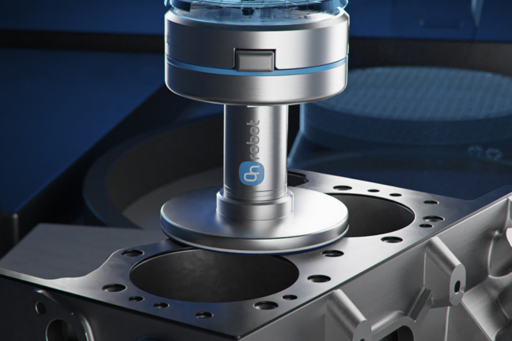
SP1, SP3 i SP5 zapewniają w odpowiednich warunkach maksymalny udźwig 1 kg, 3 kg i 5 kg. Rzeczywista nośność zależy od chropowatości, sztywności i czystości powierzchni, obciążenia wstępnego oraz stopnia wycentrowania ładunku.
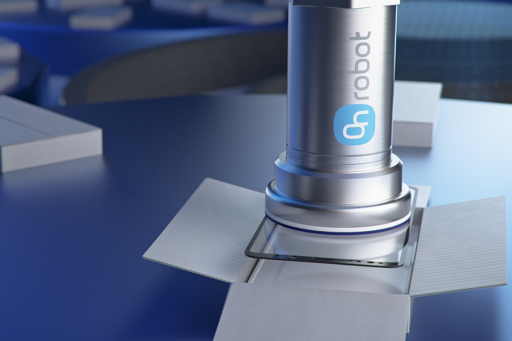
Sam chwytak nie potrzebuje elektryczności, sprężonego powietrza ani przewodów sterujących. Robot nadal wymaga zaprogramowanej trajektorii, aby zetknąć się z częścią, przyłożyć właściwe obciążenie wstępne, podnieść wycentrowany ładunek i zwolnić go ruchem odklejania lub przyrządem mocującym.


Gecko Gripper działa najlepiej na płaskich, wystarczająco sztywnych, gładkich, czystych i suchych powierzchniach. Pył, smar, olej i woda zakłócają adhezję, a materiały chropowate lub miękkie mogą nie zapewniać wystarczającego kontaktu z podkładką do niezawodnego pobrania.
Robot musi nawiązać kontrolowany kontakt i przyłożyć obciążenie wstępne wymagane dla danego modelu i powierzchni. Utrzymuj środek ciężkości detalu w osi podkładki, ponieważ niewycentrowane ładunki i przyłożone momenty zmniejszają dostępną siłę adhezji.
Zużycie podkładek zależy od chropowatości powierzchni i środowiska pracy. Kontroluj je, w razie potrzeby czyść alkoholem izopropylowym i niestrzępiącą się ściereczką oraz wymieniaj zużyte podkładki stosownie do warunków zastosowania.
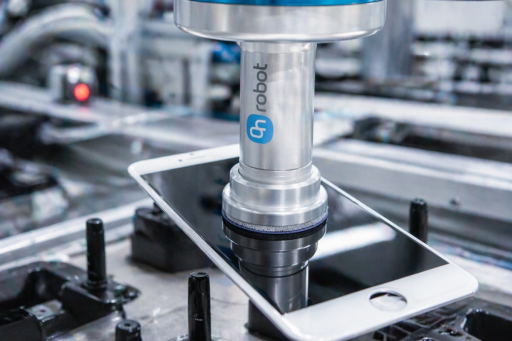
Obsługuj odpowiednie szkło, polerowany metal, płytki drukowane, siatkę aluminiową, uszczelki głowicy i inne płaskie lub perforowane części bez zasilanego napędu chwytaka. Niezawodna praca zależy od zaprogramowanej sekwencji kontaktu, obciążenia wstępnego, podnoszenia i zwalniania przez odklejanie.
Opowiedz nam o materiale, powierzchni, sztywności, masie i procesie detalu. Nasz lokalny ekspert pomoże Ci ocenić właściwy model Gecko i sekwencję chwytania do Twojej aplikacji robotycznej.