SP1, SP3 및 SP5는 적합한 조건에서 각각 최대 1 kg, 3 kg 및 5 kg의 페이로드를 제공합니다. 실제 용량은 표면 거칠기, 강성, 청결도, 예압 및 하중이 얼마나 잘 중심에 정렬되는지에 따라 달라집니다.

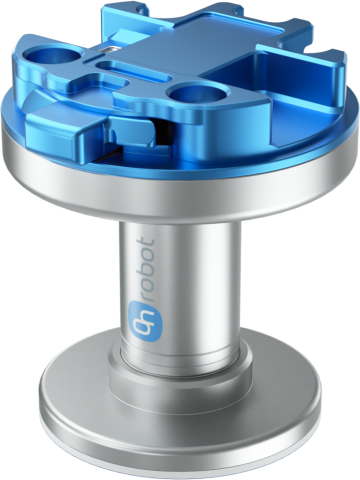
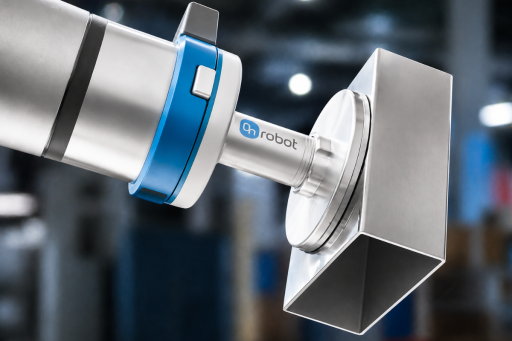
도마뱀붙이에서 착안한 접착 패드가 반데르발스 힘을 이용해 적합한 평평한 표면을 잡습니다. 그리퍼는 동력 구동이나 기밀 표면 없이 매끄럽거나 광택이 있거나 타공된 공작물을 처리할 수 있습니다.
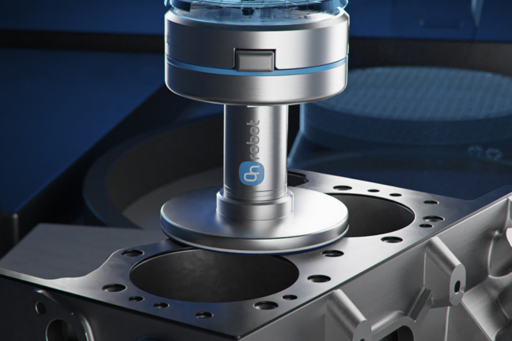
SP1, SP3 및 SP5는 적합한 조건에서 각각 최대 1 kg, 3 kg 및 5 kg의 페이로드를 제공합니다. 실제 용량은 표면 거칠기, 강성, 청결도, 예압 및 하중이 얼마나 잘 중심에 정렬되는지에 따라 달라집니다.
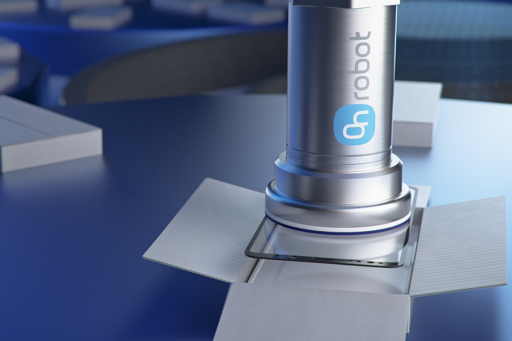
그리퍼 자체에는 전기, 압축 공기 또는 제어 케이블이 필요하지 않습니다. 그러나 로봇은 부품에 접촉하고, 올바른 예압을 가하고, 하중을 중심에 정렬하여 들어 올린 후, 박리 동작이나 고정구를 통해 놓기 위한 경로를 프로그래밍해야 합니다.

















Gecko Gripper는 평평하고 충분히 단단하며 매끄럽고 깨끗하고 건조한 표면에서 가장 잘 작동합니다. 먼지, 그리스, 오일 및 물은 접착을 방해하며, 거칠거나 부드러운 재료는 안정적인 픽업에 필요한 패드 접촉을 충분히 제공하지 못할 수 있습니다.
로봇은 제어된 접촉을 수행하고 모델과 표면에 필요한 예압을 가해야 합니다. 중심에서 벗어난 하중과 가해지는 모멘트는 사용 가능한 접착력을 줄이므로 공작물의 무게중심을 패드와 정렬하십시오.
패드 마모는 표면 거칠기와 작업 환경에 따라 달라집니다. 패드를 점검하고, 필요할 때 이소프로필알코올과 보풀이 없는 천으로 청소하며, 적용 조건에 따라 마모된 패드를 교체하십시오.
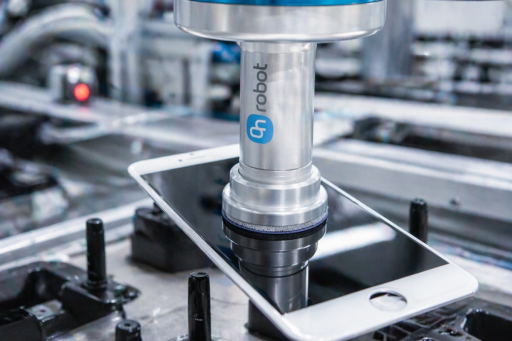
적합한 유리, 연마 금속, 인쇄 회로 기판, 알루미늄 메시, 헤드 개스킷 및 기타 평평하거나 타공된 부품을 동력을 사용하는 그리퍼 구동 없이 처리합니다. 안정적인 작동은 프로그래밍된 접촉, 예압, 들어 올리기 및 박리 해제 순서에 달려 있습니다.
공작물의 재질, 표면, 강성, 중량 및 공정을 알려주세요. 현지 전문가가 로봇 적용 분야에 적합한 Gecko 모델과 그리핑 순서를 평가하도록 도와드립니다.