OnRobot
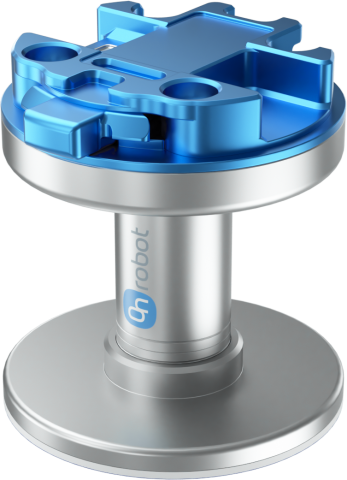
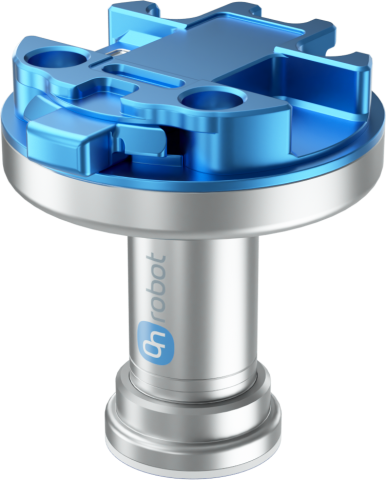
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Adesione passiva - Presa senza segni - Pezzi perforati

Gecko Gripper

Presa per adesione per pezzi lisci e perforati

  • Presa passiva - la pinza non richiede elettricità, aria compressa o cablaggi di controllo
  • Pad adesivi senza segni - movimenta superfici lucide idonee senza lasciare impronte di ventose
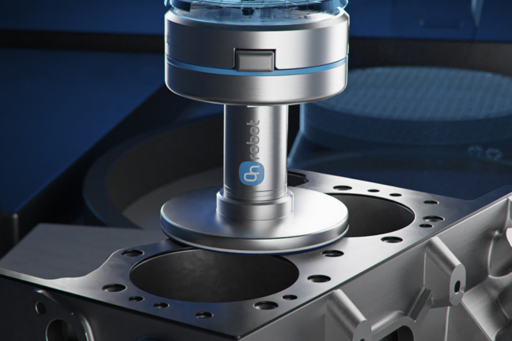
  • Funziona su pezzi perforati - afferra circuiti stampati, reti in alluminio e guarnizioni della testata
  • Tre modelli compatti - scegli SP1, SP3 o SP5 per portate fino a 1 kg, 3 kg o 5 kg
1 kg Portata massima SP1
3 kg Portata massima SP3
5 kg Portata massima SP5
IP42 Grado di protezione
100-1000 ms Tempo di distacco, dipendente dalla velocità del robot
69 × 71 mm Altezza × larghezza
Movimentazione dei materiali
Sposta pezzi idonei, piatti, rigidi e puliti senza dipendere dal vuoto, dall’aria compressa o dall’azionamento alimentato della pinza.
Prelievo e posizionamento
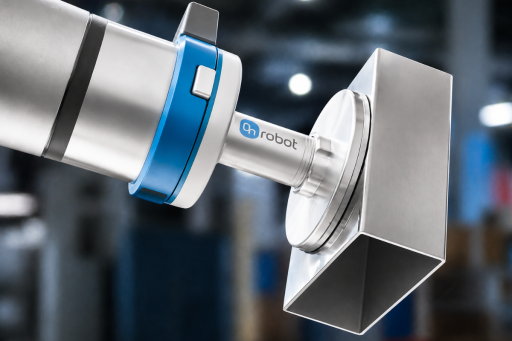
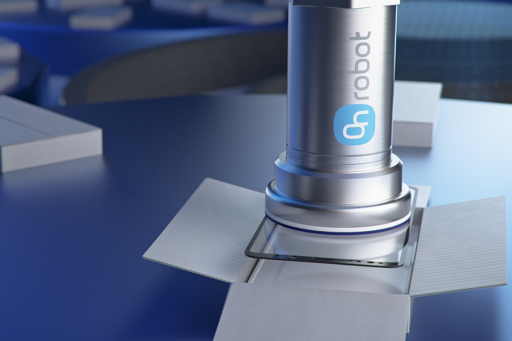
Preleva pezzi lisci o lucidi con pad adesivi che non lasciano segni, quindi rilasciali con un movimento di distacco progressivo programmato o con un dispositivo di fissaggio.
Movimentazione di componenti elettronici
Movimenta pezzi perforati come circuiti stampati e reti quando la superficie di contatto è sufficientemente liscia, rigida, pulita e asciutta.
01

Afferra senza vuoto o magneti

I pad adesivi ispirati al geco utilizzano le forze di van der Waals per afferrare superfici piatte idonee. La pinza può movimentare pezzi lisci, lucidi e perforati senza azionamento alimentato o superficie ermetica.

Van der Waals Presa per adesione a secco
02

Scegli il modello in base alla portata

SP1, SP3 e SP5 offrono portate massime di 1 kg, 3 kg e 5 kg in condizioni idonee. La capacità effettiva dipende da rugosità, rigidità e pulizia della superficie, precarico e corretto centraggio del carico.

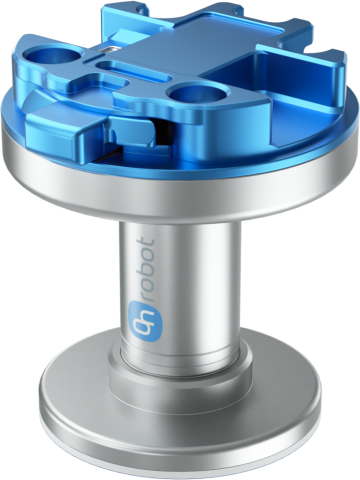
3 modelli SP1, SP3 e SP5
03

Programma contatto, precarico e rilascio per distacco progressivo

La pinza in sé non necessita di elettricità, aria compressa o cablaggi di controllo. Il robot richiede comunque una traiettoria programmata per entrare in contatto con il pezzo, applicare il precarico corretto, sollevare con il carico centrato e rilasciare mediante un movimento di distacco progressivo o un dispositivo di fissaggio.

100-1000 ms Il tempo di distacco dipende dalla velocità del robot
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
PERCHÉ Gecko Gripper

Scopri quando la presa per adesione è adatta

Gecko Gripper funziona al meglio su superfici piatte, sufficientemente rigide, lisce, pulite e asciutte. Polvere, grasso, olio e acqua interferiscono con l’adesione, mentre materiali ruvidi o morbidi potrebbero non garantire un contatto sufficiente con il pad per un prelievo affidabile.

Il robot deve stabilire un contatto controllato e applicare il precarico richiesto dal modello e dalla superficie. Mantieni il baricentro del pezzo allineato al pad, poiché i carichi decentrati e i momenti applicati riducono l’adesione disponibile.

L’usura dei pad dipende dalla rugosità della superficie e dall’ambiente di lavoro. Ispezionali, puliscili quando necessario con alcol isopropilico e un panno privo di pelucchi e sostituisci quelli usurati in base alle condizioni applicative.
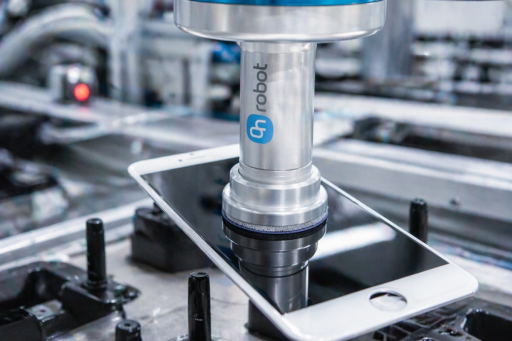
Applicazione

Progettata per una movimentazione delicata dei materiali

Movimenta vetro idoneo, metallo lucidato, circuiti stampati, reti in alluminio, guarnizioni della testata e altri pezzi piatti o perforati senza azionamento alimentato della pinza. Il funzionamento affidabile dipende da una sequenza programmata di contatto, precarico, sollevamento e rilascio per distacco progressivo.

5 kg Portata massima SP5
3-46 N Intervallo di precarico dei modelli SP
Nessuno Elettricità o aria compressa per la pinza
Download e risorse

Tutto il necessario per iniziare

Risorse di prodotto per valutare, specificare e implementare Gecko Gripper.
Scheda tecnica
Specifiche tecniche complete, dimensioni e dati sulle prestazioni della Gecko Gripper
Scarica →
File STEP Gecko SP3
Modelli 3D per l’integrazione meccanica.
Scarica →

Vuoi valutare Gecko Gripper per i tuoi pezzi?

Descrivi materiale, superficie, rigidità, peso e processo del pezzo. Il nostro esperto locale ti aiuterà a valutare il modello Gecko e la sequenza di presa corretti per la tua applicazione robotica.

Parla con un esperto

Scegli la lingua

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Italiano