OnRobot
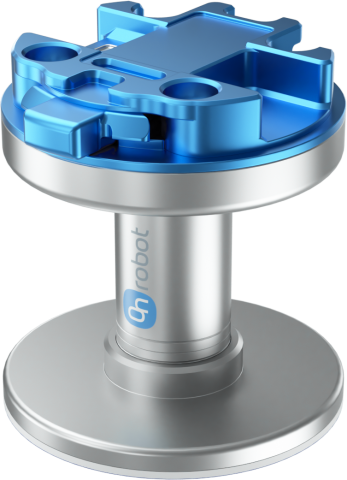
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Aderență pasivă - Prindere fără urme - Piese perforate

Gecko Gripper

Prindere prin aderență pentru piese netede și perforate

  • Prindere pasivă - dispozitivul nu necesită electricitate, aer comprimat sau cabluri de comandă
  • Tampoane aderente fără urme - manipulați suprafețe lucioase adecvate fără a lăsa urme de ventuze
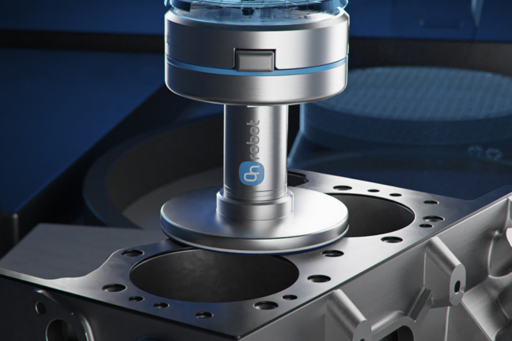
  • Funcționează pe piese perforate - prindeți plăci cu circuite imprimate, plase din aluminiu și garnituri de chiulasă
  • Trei modele compacte - alegeți SP1, SP3 sau SP5 pentru sarcini utile de până la 1 kg, 3 kg sau 5 kg
1 kg Sarcină utilă maximă SP1
3 kg Sarcină utilă maximă SP3
5 kg Sarcină utilă maximă SP5
IP42 Grad de protecție
100-1000 ms Timp de desprindere, dependent de viteza robotului
69 × 71 mm Înălțime × lățime
Manipularea materialelor
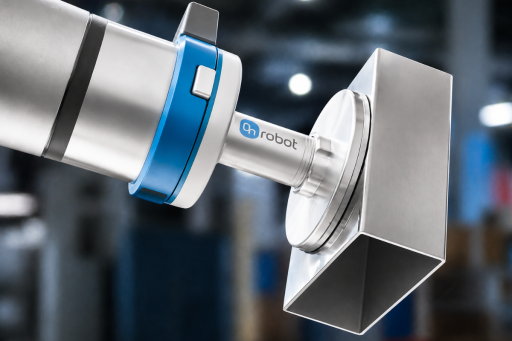
Mutați piese adecvate, plate, rigide și curate fără a depinde de vacuum, aer comprimat sau acționarea alimentată a dispozitivului de prindere.
Preluare și plasare
Preluați piese netede sau lucioase cu tampoane aderente fără urme, apoi eliberați-le printr-o mișcare de dezlipire programată sau cu un dispozitiv de fixare.
Manipularea componentelor electronice
Manipulați piese perforate, precum plăcile cu circuite imprimate și plasele, atunci când suprafața de contact este suficient de netedă, rigidă, curată și uscată.
01

Prindeți fără vacuum sau magneți

Tampoanele aderente inspirate de gecko folosesc forțele van der Waals pentru a prinde suprafețe plate adecvate. Dispozitivul poate manipula piese netede, lucioase și perforate fără acționare alimentată sau suprafață etanșă la aer.

Van der Waals Prindere prin aderență uscată
02

Alegeți modelul în funcție de sarcina utilă

SP1, SP3 și SP5 oferă sarcini utile maxime de 1 kg, 3 kg și 5 kg în condiții adecvate. Capacitatea reală depinde de rugozitatea, rigiditatea și curățenia suprafeței, de preîncărcare și de cât de bine este centrată sarcina.

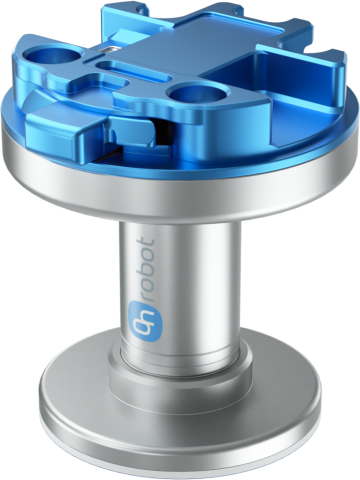
3 modele SP1, SP3 și SP5
03

Programați contactul, preîncărcarea și eliberarea prin dezlipire

Dispozitivul de prindere în sine nu necesită electricitate, aer comprimat sau cabluri de comandă. Robotul are în continuare nevoie de o traiectorie programată pentru a contacta piesa, a aplica preîncărcarea corectă, a ridica sarcina centrată și a o elibera printr-o mișcare de dezlipire sau un dispozitiv de fixare.


100-1000 ms Timpul de desprindere depinde de viteza robotului
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
DE CE Gecko Gripper

Aflați când este potrivită prinderea prin aderență

Gecko Gripper funcționează cel mai bine pe suprafețe plate, suficient de rigide, netede, curate și uscate. Praful, vaselina, uleiul și apa afectează aderența, iar materialele rugoase sau moi pot să nu asigure suficient contact cu tamponul pentru o preluare fiabilă.

Robotul trebuie să realizeze un contact controlat și să aplice preîncărcarea necesară modelului și suprafeței. Mențineți centrul de greutate al piesei aliniat cu tamponul, deoarece sarcinile descentrate și momentele aplicate reduc aderența disponibilă.

Uzura tampoanelor depinde de rugozitatea suprafeței și de mediul de lucru. Inspectați tampoanele, curățați-le când este necesar cu alcool izopropilic și o lavetă fără scame și înlocuiți tampoanele uzate în funcție de condițiile aplicației.
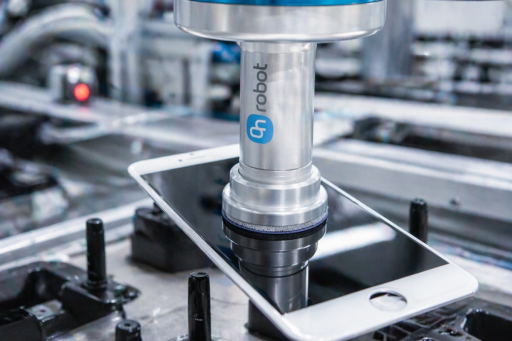
Aplicație

Conceput pentru manipularea delicată a materialelor

Manipulați sticlă adecvată, metal lustruit, plăci cu circuite imprimate, plase din aluminiu, garnituri de chiulasă și alte piese plate sau perforate fără acționarea alimentată a dispozitivului de prindere. Funcționarea fiabilă depinde de o secvență programată de contact, preîncărcare, ridicare și eliberare prin dezlipire.

5 kg Sarcină utilă maximă SP5
3-46 N Interval de preîncărcare al modelelor SP
Niciuna Electricitate sau aer comprimat pentru dispozitivul de prindere
Descărcări și resurse

Tot ce vă trebuie pentru a începe

Resurse de produs pentru evaluarea, specificarea și implementarea Gecko Gripper.
Fișă tehnică
Specificații tehnice complete, dimensiuni și date de performanță pentru Gecko Gripper
Descărcare →
Fișier STEP Gecko SP3
Modele 3D pentru integrare mecanică.
Descărcare →

Sunteți gata să evaluați Gecko Gripper pentru piesele dumneavoastră?

Spuneți-ne despre materialul, suprafața, rigiditatea, greutatea și procesul piesei. Expertul nostru local vă va ajuta să evaluați modelul Gecko și secvența de prindere potrivite pentru aplicația dumneavoastră robotică.

Discutați cu un expert

Alege limba

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Română