OnRobot
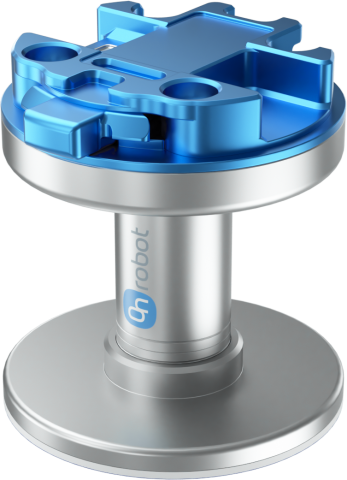
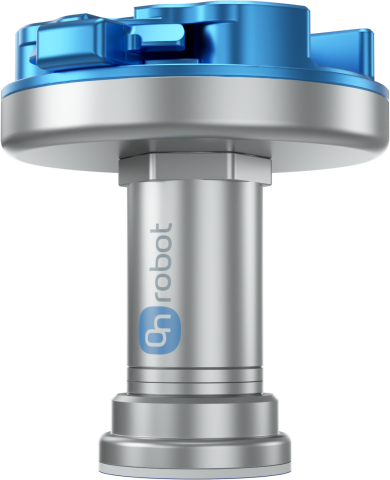
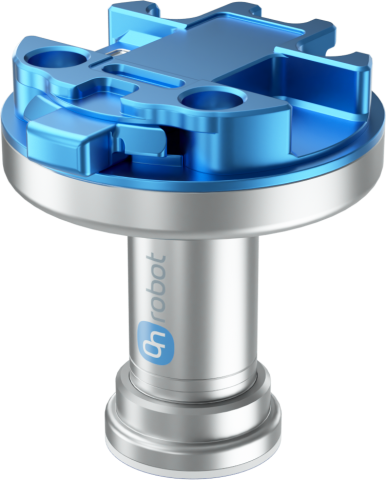
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passiivinen tarttuminen - Jälkiä jättämätön ote - Rei’itetyt osat

Gecko Gripper

Adheesiotartunta sileille ja rei’itetyille osille

  • Passiivinen tartunta - tarttuja ei tarvitse sähköä, paineilmaa tai ohjauskaapeleita
  • Jälkiä jättämättömät tartuntatyynyt - käsittele sopivia kiiltäviä pintoja ilman imukuppien jättämiä jälkiä
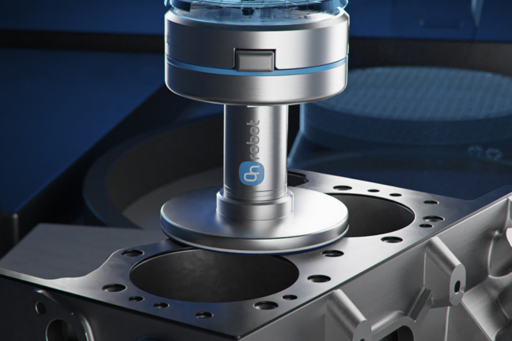
  • Toimii rei’itetyillä osilla - tartu piirilevyihin, alumiiniverkkoon ja sylinterikannen tiivisteisiin
  • Kolme kompaktia mallia - valitse SP1, SP3 tai SP5 enintään 1 kg, 3 kg tai 5 kg hyötykuormille
1 kg SP1:n suurin hyötykuorma
3 kg SP3:n suurin hyötykuorma
5 kg SP5:n suurin hyötykuorma
IP42 Suojausluokka
100-1000 ms Irrotusaika, riippuu robotin nopeudesta
69 × 71 mm Korkeus × leveys
Materiaalinkäsittely
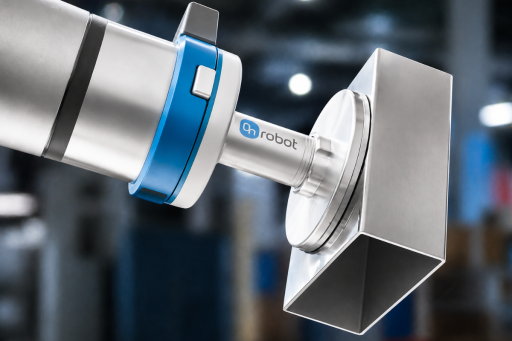
Siirrä sopivia tasaisia, jäykkiä ja puhtaita osia turvautumatta alipaineeseen, paineilmaan tai tarttujan energiakäyttöiseen toimilaitteeseen.
Poiminta ja sijoittaminen
Poimi sileät tai kiiltävät työkappaleet jälkiä jättämättömillä tartuntatyynyillä ja vapauta ne ohjelmoidulla kuorivalla liikkeellä tai kiinnittimen avulla.
Elektroniikan käsittely
Käsittele rei’itettyjä osia, kuten piirilevyjä ja verkkoa, kun kosketuspinta on riittävän sileä, jäykkä, puhdas ja kuiva.
01

Tartu ilman alipainetta tai magneetteja

Gekoista vaikutteita saaneet tartuntatyynyt hyödyntävät van der Waalsin voimia sopiviin tasaisiin pintoihin tarttumisessa. Tarttuja voi käsitellä sileitä, kiiltäviä ja rei’itettyjä työkappaleita ilman energiakäyttöistä toimilaitetta tai ilmatiivistä pintaa.

Van der Waals Kuiva adheesiotartunta
02

Valitse malli hyötykuorman mukaan

SP1, SP3 ja SP5 tarjoavat sopivissa olosuhteissa 1 kg, 3 kg ja 5 kg enimmäishyötykuormat. Todellinen kapasiteetti riippuu pinnankarheudesta, jäykkyydestä, puhtaudesta, esikuormituksesta ja siitä, kuinka hyvin kuorma on keskitetty.

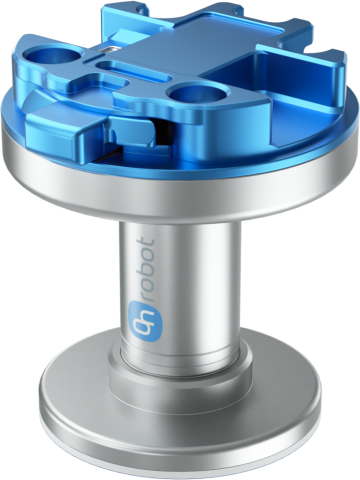
3 mallia SP1, SP3 ja SP5
03

Ohjelmoi kosketus, esikuormitus ja kuoriva irrotus

Itse tarttuja ei tarvitse sähköä, paineilmaa tai ohjauskaapeleita. Robotti tarvitsee silti ohjelmoidun liikeradan osaan koskettamiseen, oikean esikuormituksen tuottamiseen, keskitetyn kuorman nostamiseen ja vapauttamiseen kuorivalla liikkeellä tai kiinnittimellä.


100-1000 ms Irrotusaika riippuu robotin nopeudesta
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
MIKSI Gecko Gripper

Tunnista, milloin adheesiotartunta sopii

Gecko Gripper toimii parhaiten tasaisilla, riittävän jäykillä, sileillä, puhtailla ja kuivilla pinnoilla. Pöly, rasva, öljy ja vesi häiritsevät tarttumista, ja karheat tai pehmeät materiaalit eivät välttämättä tarjoa riittävästi kosketusta tyynyyn luotettavaa poimintaa varten.

Robotin on muodostettava hallittu kosketus ja tuotettava mallin ja pinnan vaatima esikuormitus. Pidä työkappaleen painopiste linjassa tyynyn kanssa, sillä epäkeskiset kuormat ja kohdistuvat momentit vähentävät käytettävissä olevaa tartuntavoimaa.

Tyynyjen kuluminen riippuu pinnankarheudesta ja työympäristöstä. Tarkasta tyynyt, puhdista ne tarvittaessa isopropyylialkoholilla ja nukkaamattomalla liinalla sekä vaihda kuluneet tyynyt käyttöolosuhteiden mukaan.
Käyttökohde

Suunniteltu hellävaraiseen materiaalinkäsittelyyn

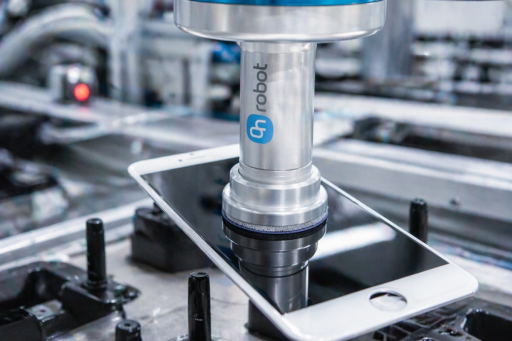
Käsittele sopivaa lasia, kiillotettua metallia, piirilevyjä, alumiiniverkkoa, sylinterikannen tiivisteitä ja muita tasaisia tai rei’itettyjä osia ilman tarttujan energiakäyttöistä toimilaitetta. Luotettava toiminta edellyttää ohjelmoitua kosketus-, esikuormitus-, nosto- ja kuorivan irrotuksen jaksoa.

5 kg SP5:n suurin hyötykuorma
3-46 N SP-mallien esikuormitusalue
Ei tarvita Tarttujan sähkö tai paineilma
Lataukset ja aineistot

Kaikki, mitä tarvitset aloittamiseen

Tuoteaineistot Gecko Gripper -tarttujan arviointiin, määrittelyyn ja käyttöönottoon.
Tekninen tietolehti
Gecko Gripper:n täydelliset tekniset tiedot, mitat ja suorituskykytiedot
Lataa →
Gecko SP3 STEP-tiedosto
3D-mallit mekaaniseen integrointiin.
Lataa →

Oletko valmis arvioimaan Gecko Gripper -tarttujan sopivuutta osillesi?

Kerro työkappaleen materiaalista, pinnasta, jäykkyydestä, painosta ja prosessista. Paikallinen asiantuntijamme auttaa arvioimaan oikean Gecko-mallin ja tartuntajakson robottisovellukseesi.

Keskustele asiantuntijan kanssa

Valitse kieli

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Suomi