SP1, SP3 ve SP5 uygun koşullarda sırasıyla 1 kg, 3 kg ve 5 kg maksimum taşıma kapasitesi sunar. Gerçek kapasite yüzey pürüzlülüğüne, rijitliğe, temizliğe, ön yüke ve yükün ne kadar iyi merkezlendiğine bağlıdır.

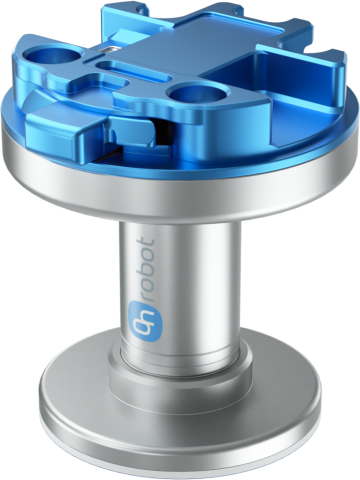
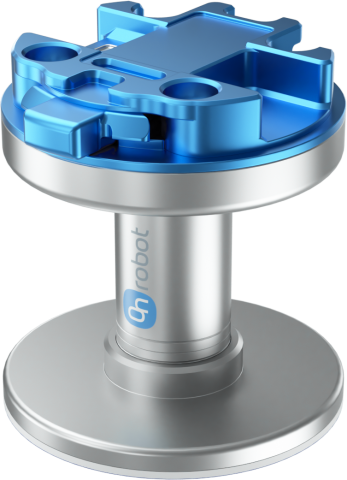
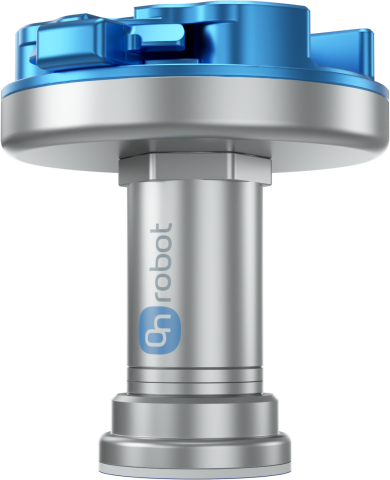
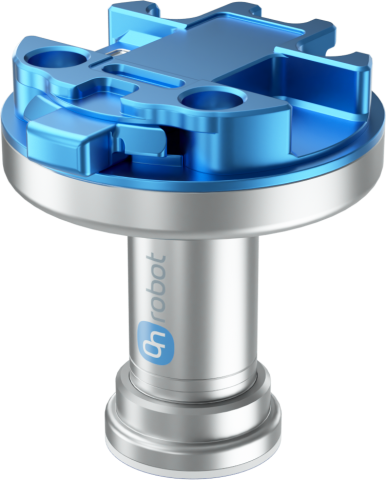
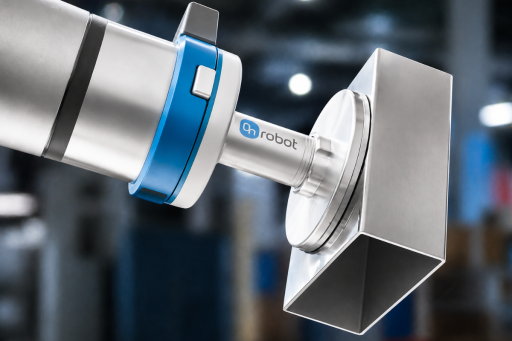
Gekodan esinlenen yapışma pedleri, uygun düz yüzeyleri kavramak için van der Waals kuvvetlerini kullanır. Tutucu, güçle çalıştırma veya hava geçirmez bir yüzey olmadan pürüzsüz, parlak ve delikli iş parçalarını taşıyabilir.
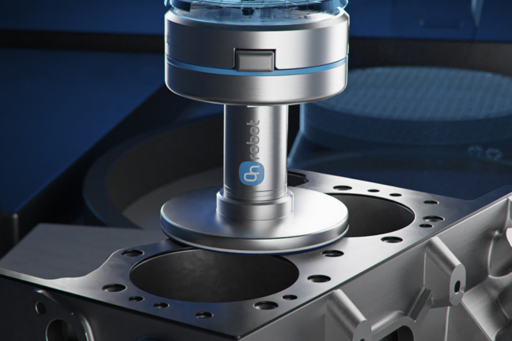
SP1, SP3 ve SP5 uygun koşullarda sırasıyla 1 kg, 3 kg ve 5 kg maksimum taşıma kapasitesi sunar. Gerçek kapasite yüzey pürüzlülüğüne, rijitliğe, temizliğe, ön yüke ve yükün ne kadar iyi merkezlendiğine bağlıdır.
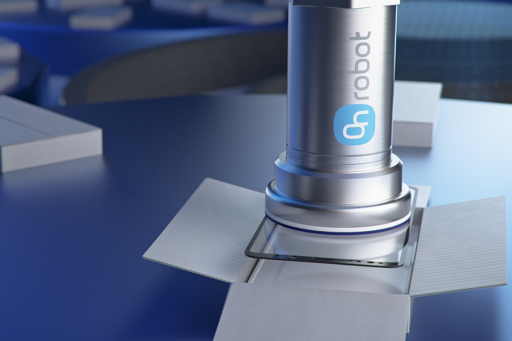
Tutucunun kendisi elektrik, basınçlı hava veya kontrol kablosu gerektirmez. Robotun parçaya temas etmesi, doğru ön yükü uygulaması, yük merkezlenmiş halde kaldırması ve soyma hareketi veya fikstürle bırakması için yine de programlanmış bir yörünge gerekir.

















Gecko Gripper en iyi düz, yeterince rijit, pürüzsüz, temiz ve kuru yüzeylerde çalışır. Toz, gres, yağ ve su yapışmayı bozar; pürüzlü veya yumuşak malzemeler ise güvenilir bir alma işlemi için yeterli ped teması sağlamayabilir.
Robot kontrollü temas kurmalı ve model ile yüzey için gereken ön yükü uygulamalıdır. Merkezden kaçık yükler ve uygulanan momentler kullanılabilir yapışmayı azalttığından, iş parçasının ağırlık merkezini pedle hizalı tutun.
Ped aşınması, yüzey pürüzlülüğüne ve çalışma ortamına bağlıdır. Pedleri inceleyin, gerektiğinde izopropil alkol ve tüy bırakmayan bir bezle temizleyin ve aşınmış pedleri uygulama koşullarına göre değiştirin.
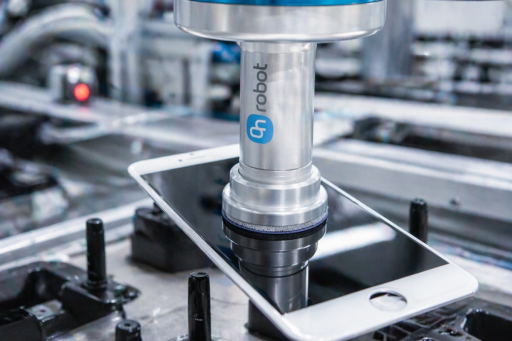
Uygun camı, parlatılmış metali, baskılı devre kartlarını, alüminyum ağları, silindir kapak contalarını ve diğer düz veya delikli parçaları tutucuyu güçle çalıştırmadan taşıyın. Güvenilir çalışma; programlanmış temas, ön yük, kaldırma ve soyarak bırakma sırasına bağlıdır.
İş parçasının malzemesini, yüzeyini, rijitliğini, ağırlığını ve sürecini bize anlatın. Yerel uzmanımız, robot uygulamanız için doğru Gecko modelini ve kavrama sırasını değerlendirmenize yardımcı olacaktır.