OnRobot
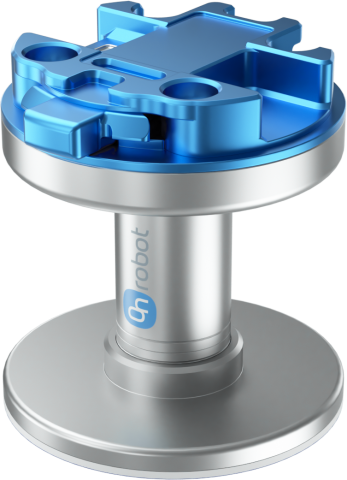
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passiv adhæsion - Greb uden mærker - Perforerede dele

Gecko Gripper

Adhæsionsgribning til glatte og perforerede dele

  • Passiv gribning - griberen kræver hverken elektricitet, trykluft eller styrekabler
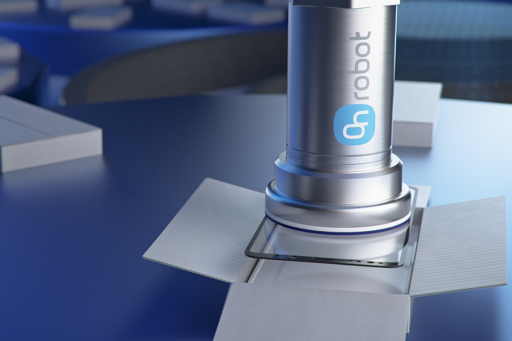
  • Adhæsionspuder uden mærker - håndter egnede blanke overflader uden at efterlade sugekopmærker
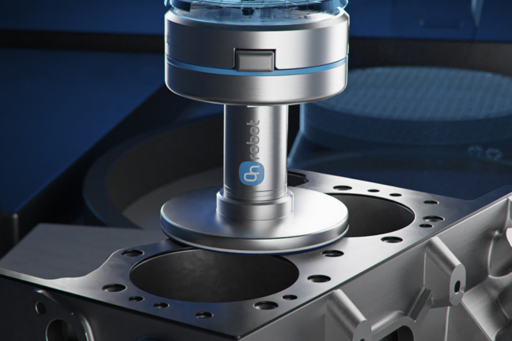
  • Fungerer på perforerede dele - grib printkort, aluminiumsnet og toppakninger
  • Tre kompakte modeller - vælg SP1, SP3 eller SP5 til nyttelast på op til 1 kg, 3 kg eller 5 kg
1 kg SP1 maksimal nyttelast
3 kg SP3 maksimal nyttelast
5 kg SP5 maksimal nyttelast
IP42 Kapslingsklasse
100-1000 ms Frigørelsestid, afhænger af robothastigheden
69 × 71 mm Højde × bredde
Materialehåndtering
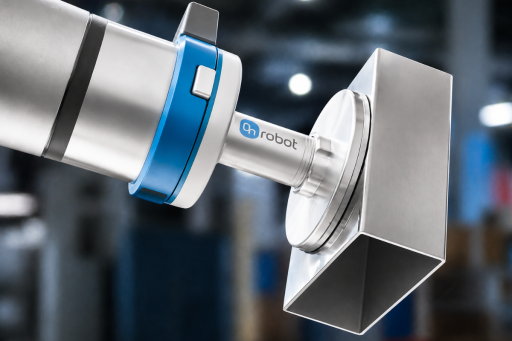
Flyt egnede flade, stive og rene dele uden at være afhængig af vakuum, trykluft eller energidrevet aktivering af griberen.
Opsamling og placering
Grib glatte eller blanke emner med adhæsionspuder, der ikke efterlader mærker, og frigør dem derefter med en programmeret afskalningsbevægelse eller en fikstur.
Håndtering af elektronik
Håndter perforerede dele som printkort og net, når kontaktfladen er tilstrækkeligt glat, stiv, ren og tør.
01

Grib uden vakuum eller magneter

Gekko-inspirerede adhæsionspuder bruger van der Waals-kræfter til at gribe egnede flade overflader. Griberen kan håndtere glatte, blanke og perforerede emner uden energidrevet aktivering eller en lufttæt overflade.

Van der Waals Tør adhæsionsgribning
02

Vælg model efter nyttelasten

SP1, SP3 og SP5 giver maksimal nyttelast på 1 kg, 3 kg og 5 kg under egnede forhold. Den faktiske kapacitet afhænger af overfladeruhed, stivhed, renhed, forbelastning og hvor godt lasten er centreret.

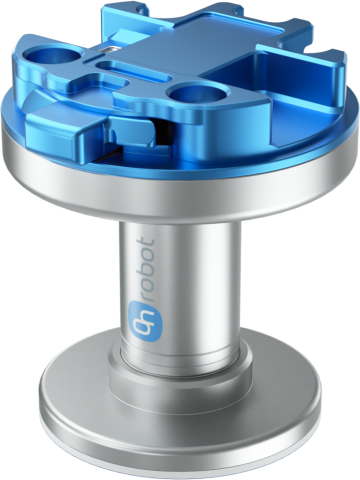
3 modeller SP1, SP3 og SP5
03

Programmer kontakt, forbelastning og frigørelse ved afskalning

Selve griberen kræver hverken elektricitet, trykluft eller styrekabler. Robotten kræver stadig en programmeret bane for at kontakte emnet, påføre den korrekte forbelastning, løfte med lasten centreret og frigøre med en afskalningsbevægelse eller en fikstur.


100-1000 ms Frigørelsestiden afhænger af robothastigheden
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
HVORFOR Gecko Gripper

Forstå, hvornår adhæsionsgribning passer

Gecko Gripper fungerer bedst på flade, tilstrækkeligt stive, glatte, rene og tørre overflader. Støv, fedt, olie og vand forstyrrer adhæsionen, mens ru eller bløde materialer muligvis ikke giver tilstrækkelig kontakt med puden til et pålideligt løft.

Robotten skal skabe kontrolleret kontakt og påføre den forbelastning, modellen og overfladen kræver. Hold emnets tyngdepunkt på linje med puden, da ikke-centrerede laster og påførte momenter reducerer den tilgængelige adhæsion.

Slid på puderne afhænger af overfladeruhed og arbejdsmiljø. Efterse puderne, rengør dem efter behov med isopropylalkohol og en fnugfri klud, og udskift slidte puder efter anvendelsesforholdene.
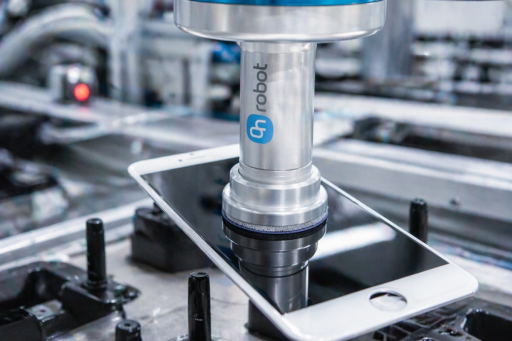
Anvendelse

Bygget til skånsom materialehåndtering

Håndter egnet glas, poleret metal, printkort, aluminiumsnet, toppakninger og andre flade eller perforerede dele uden energidrevet aktivering af griberen. Pålidelig drift afhænger af en programmeret sekvens med kontakt, forbelastning, løft og frigørelse ved afskalning.

5 kg SP5 maksimal nyttelast
3-46 N Forbelastningsområde på tværs af SP-modeller
Ingen Elektricitet eller trykluft til griberen
Downloads og ressourcer

Alt, du skal bruge for at komme i gang

Produktressourcer til vurdering, specificering og idriftsættelse af Gecko Gripper.
Datablad
Komplette tekniske specifikationer, dimensioner og ydelsesdata for Gecko Gripper
Download →
Gecko SP3 STEP-fil
3D-modeller til mekanisk integration.
Download →

Klar til at vurdere Gecko Gripper til dine dele?

Fortæl os om emnets materiale, overflade, stivhed, vægt og proces. Vores lokale ekspert hjælper dig med at vurdere den rigtige Gecko-model og gribesekvens til din robotanvendelse.

Tal med en ekspert

Vælg sprog

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Dansk