SP1, SP3 e SP5 oferecem cargas úteis máximas de 1 kg, 3 kg e 5 kg em condições adequadas. A capacidade real depende da rugosidade, rigidez e limpeza da superfície, da pré-carga e do grau de centragem da carga.

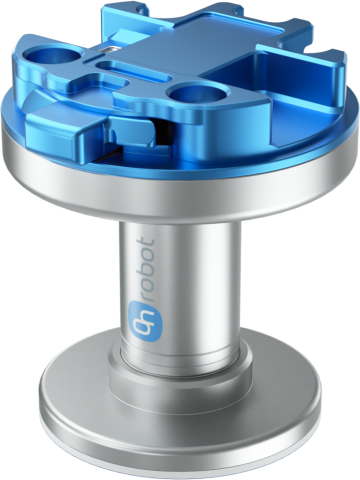
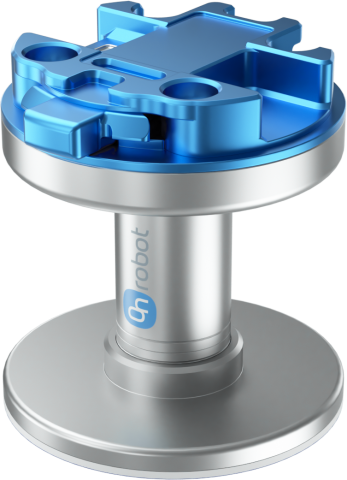
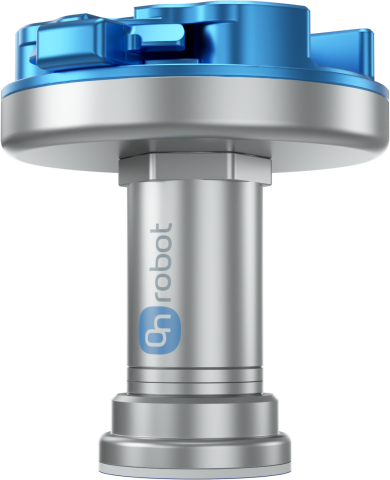
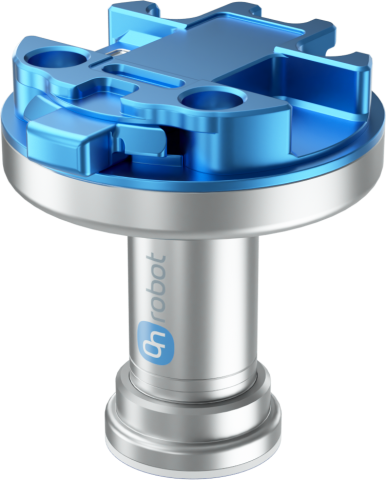
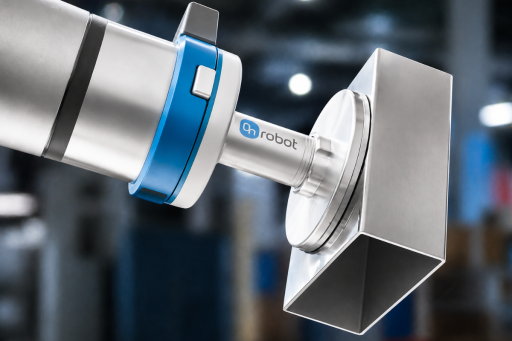
As almofadas adesivas inspiradas nas osgas utilizam forças de van der Waals para agarrar superfícies planas adequadas. A pinça pode manusear peças lisas, brilhantes e perfuradas sem acionamento motorizado ou uma superfície estanque ao ar.
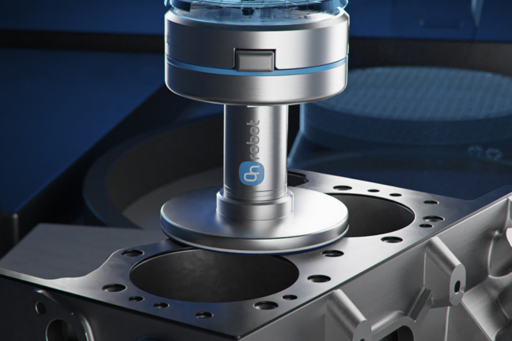
SP1, SP3 e SP5 oferecem cargas úteis máximas de 1 kg, 3 kg e 5 kg em condições adequadas. A capacidade real depende da rugosidade, rigidez e limpeza da superfície, da pré-carga e do grau de centragem da carga.
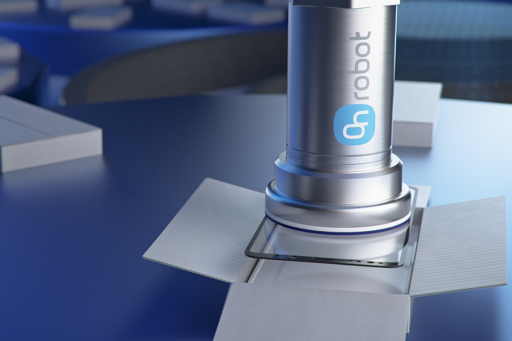
A pinça em si não necessita de eletricidade, ar comprimido ou cablagem de controlo. O robô continua a precisar de uma trajetória programada para contactar a peça, aplicar a pré-carga correta, elevar a carga centrada e libertá-la através de um movimento de descolamento ou de um dispositivo de fixação.

















A Gecko Gripper funciona melhor em superfícies planas, suficientemente rígidas, lisas, limpas e secas. O pó, a massa lubrificante, o óleo e a água interferem com a adesão, enquanto os materiais rugosos ou macios podem não proporcionar contacto suficiente com a almofada para uma recolha fiável.
O robô deve estabelecer um contacto controlado e aplicar a pré-carga exigida pelo modelo e pela superfície. Mantenha o centro de gravidade da peça alinhado com a almofada, pois as cargas descentradas e os momentos aplicados reduzem a adesão disponível.
O desgaste das almofadas depende da rugosidade da superfície e do ambiente de trabalho. Inspecione-as, limpe-as quando necessário com álcool isopropílico e um pano que não largue pelos e substitua as almofadas gastas de acordo com as condições da aplicação.
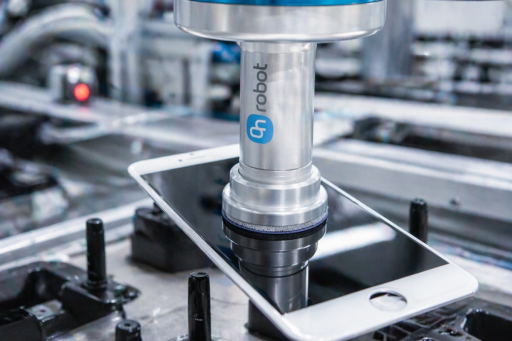
Manuseie vidro adequado, metal polido, placas de circuito impresso, malha de alumínio, juntas da cabeça do motor e outras peças planas ou perfuradas sem acionamento motorizado da pinça. O funcionamento fiável depende de uma sequência programada de contacto, pré-carga, elevação e libertação por descolamento.
Descreva o material, a superfície, a rigidez, o peso e o processo da peça. O nosso especialista local ajudará a avaliar o modelo Gecko e a sequência de preensão adequados à sua aplicação robótica.