OnRobot
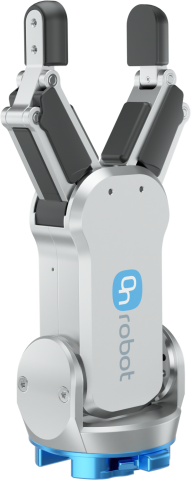
RG2
RG2
2 doigts · Électrique · Course de 110 mm

RG2

Préhenseur électrique flexible pour la manutention de matériaux, l’assemblage et le chargement et déchargement de machines

  • Jusqu’à 2 kg de charge utile en prise par friction ou 5 kg en prise par la forme - manipulez une grande variété de pièces avec un outil flexible
  • Course réglable de 110 mm - adaptez-vous rapidement à différentes tailles et formes de pièces
  • Force de préhension réglable de 3–40 N - adaptez la prise à la pièce
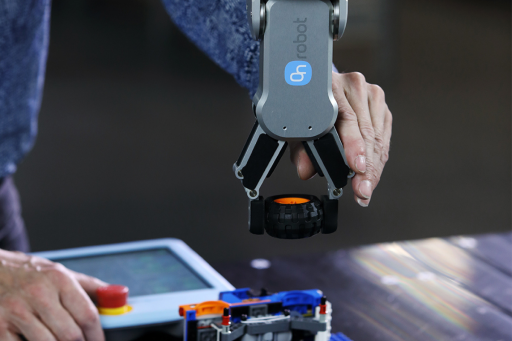
  • Préhension interne et externe avec des embouts de doigts personnalisables - adaptez-vous au produit, et non l’inverse
IA physique

Développez avec le RG2 en simulation et dans ROS 2

• Modèles de préhenseurs prêts pour la simulation
• Accès standardisé aux données réelles des préhenseurs
• Commande standardisée des préhenseurs physiques

Chargement et déchargement de machines
Charge et décharge les machines CNC avec une préhension réglable pour différentes tailles de pièces et un placement répétable.
manutention de matériaux
Saisit, trie et transfère les pièces grâce à une course et une force réglables et à des embouts de doigts personnalisables.
Assemblage
Manipule les composants pour le positionnement, l’aide à l’insertion et d’autres étapes d’assemblage répétitives.
01

Un préhenseur pour des pièces variées

Le RG2 associe une course réglable de 110 mm à une force de préhension programmable, permettant à un seul outil de manipuler une large gamme de tailles et de formes de pièces. La préhension interne et externe et les embouts de doigts personnalisables facilitent l’adaptation du préhenseur à la pièce.
110 mm Course réglable pour différentes tailles de pièces
02

Configuration plus rapide grâce aux calculs automatiques

Les calculs automatiques du point central de l’outil et de la charge utile réduisent les tâches de configuration manuelles lors du déploiement ou de la modification de l’application. Le logiciel intégré conserve les paramètres de préhension dans le programme du robot, rendant les changements plus rapides et plus faciles à reproduire.
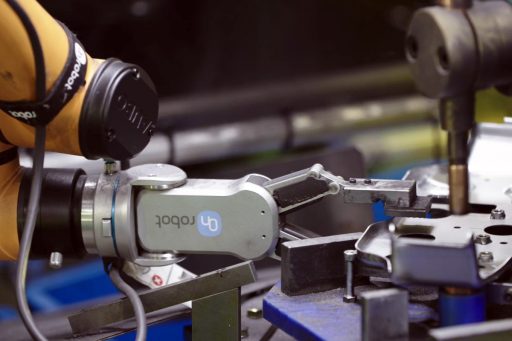
Automatique Calcul du TCP et de la charge utile
03

Retour d’information sur la préhension intégré au processus

La détection de préhension intégrée signale quand une pièce est saisie, perdue ou maintenue en continu, et peut mesurer sa largeur. Le robot bénéficie ainsi d’informations utiles sur le processus sans ajout de capteurs séparés ni de logique de détection personnalisée.

Intégrée Détection de préhension et mesure de largeur
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
POURQUOI RG2

Une préhension flexible sans complexité inutile

Le RG2 s’adapte aux évolutions de la production grâce à une course et une force de préhension réglables, à la préhension interne ou externe et à des embouts de doigts personnalisables. Un seul outil peut ainsi prendre en charge davantage de pièces, ce qui réduit le besoin de préhenseurs dédiés lors des changements de produits.

Le calcul automatique du TCP et de la charge utile, la compensation automatique de profondeur et le logiciel intégré éliminent plusieurs étapes de configuration manuelles. Les opérateurs peuvent mettre à jour les paramètres de préhension dans le programme du robot et redéployer l’application sans reconstruire l’outillage.

La détection automatique de préhension aide le robot à réagir lorsqu’une pièce est saisie, perdue ou maintenue en continu. Le RG2 peut également mesurer la largeur des pièces, apportant des informations utiles pour la prise et dépose, le chargement et déchargement de machines, la manutention de matériaux et l’assemblage.
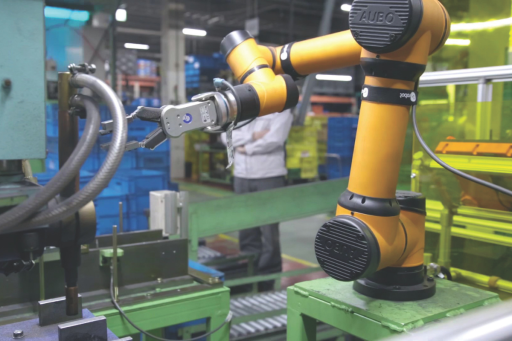
Application

Conçu pour une manutention flexible

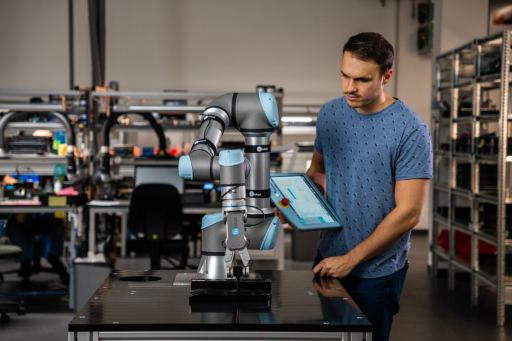
Automatisez le chargement et déchargement de machines, la manutention de matériaux, la prise et dépose et les tâches d’assemblage adaptées avec un seul préhenseur électrique flexible. La course et la force réglables, les embouts de doigts personnalisables et la détection intégrée aident le RG2 à s’adapter aux évolutions des pièces et des exigences de production.

110 mm course réglable
3–40 N force de préhension réglable
Détection automatique de préhension avec mesure de largeur
Téléchargements et ressources

Tout ce qu’il vous faut pour démarrer

Documentation technique complète pour évaluer, spécifier et déployer le RG2.
Fiche technique
Spécifications techniques, dimensions et données de performance du RG2.
Télécharger →
Plan des embouts de doigts
Cotes techniques pour concevoir des embouts de doigts RG2 personnalisés en forme de X.
Télécharger →
Fichier STEP
Dessin technique 3D pour l’intégration
Télécharger →

Prêt à intégrer le RG2 à votre installation ?

Présentez-nous vos pièces, votre robot et vos besoins de production. Notre expert local vous aidera à évaluer l’installation, les options de robots compatibles et la démarche adaptée au déploiement.

Parlez à un expert

Choisissez votre langue

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Français