OnRobot
RG2
RG2
2-Finger · Elektrisch · 110 mm Hub

RG2

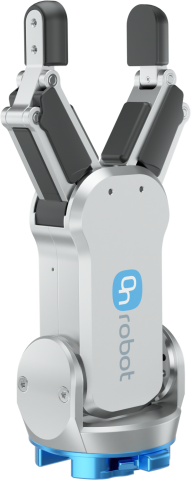
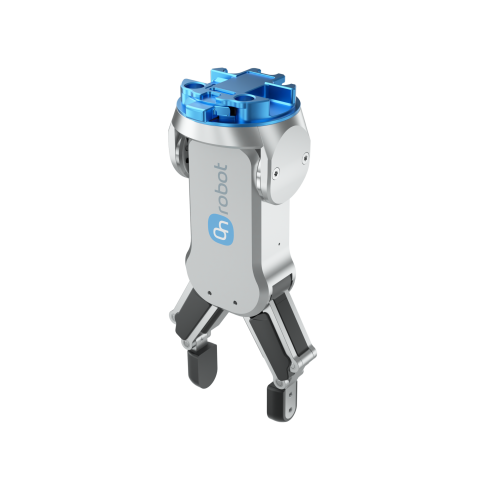
Flexibler elektrischer Greifer für Materialhandhabung, Montage und Maschinenbeschickung

  • Bis zu 2 kg kraftschlüssige oder 5 kg formschlüssige Nutzlast - handhaben Sie unterschiedlichste Werkstücke mit einem flexiblen Werkzeug
  • 110 mm einstellbarer Hub - schnelle Anpassung an unterschiedliche Teilegrößen und -formen
  • 3–40 N einstellbare Greifkraft - passen Sie den Griff an das Werkstück an
  • Innen- und Außengreifen mit anpassbaren Fingerspitzen - an das Produkt anpassen, nicht umgekehrt
Physische KI

Entwickeln Sie mit RG2 in Simulation und ROS 2

• Simulationsbereite Greifermodelle
• Standardisierter Zugriff auf reale Greiferdaten
• Standardisierte Steuerung physischer Greifer

Maschinenbeschickung
Be- und entlädt CNC-Maschinen mit einstellbarem Griff für wechselnde Teilegrößen und wiederholgenaue Platzierung.
Materialhandhabung
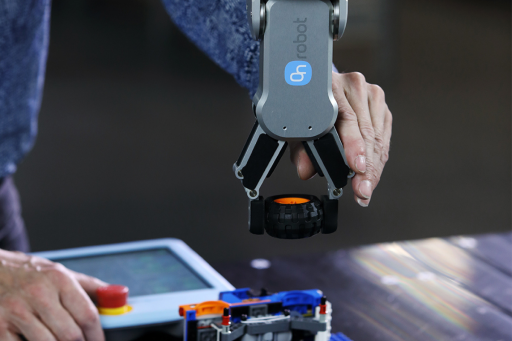
Greift, sortiert und transportiert Teile mit einstellbarem Hub, einstellbarer Kraft und anpassbaren Fingerspitzen.
Montage
Handhabt Komponenten zur Positionierung, zur Unterstützung beim Einsetzen und für andere wiederkehrende Montageschritte.
01

Ein Greifer für wechselnde Teile

Der RG2 kombiniert einen einstellbaren Hub von 110 mm mit programmierbarer Greifkraft, sodass ein Werkzeug viele unterschiedliche Teilegrößen und -formen handhaben kann. Innen- und Außengreifen sowie anpassbare Fingerspitzen erleichtern die Anpassung des Greifers an das Werkstück.
110 mm Einstellbarer Hub für wechselnde Teilegrößen
02

Schnellere Einrichtung durch automatische Berechnungen

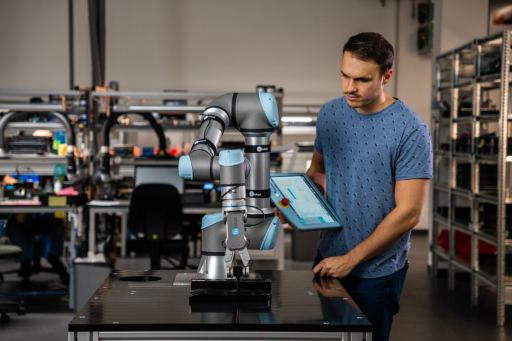
Automatische Berechnungen von Werkzeugmittelpunkt und Nutzlast reduzieren den manuellen Einrichtungsaufwand bei der Inbetriebnahme oder Änderung der Anwendung. Die integrierte Software hält die Greifparameter im Roboterprogramm, wodurch Umrüstungen schneller und leichter wiederholbar werden.
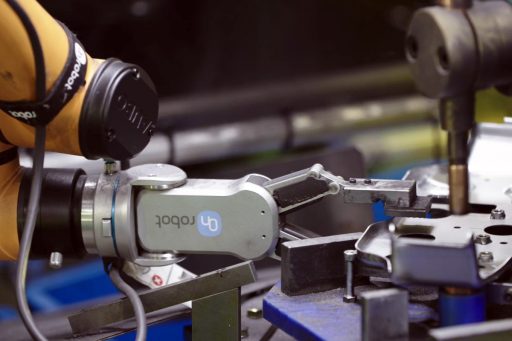
Automatisch TCP- und Nutzlastberechnung
03

In den Prozess integrierte Greifrückmeldung

Die integrierte Grifferkennung meldet, wenn ein Teil gegriffen, verloren oder dauerhaft gehalten wird, und kann die Teilebreite messen. So erhält der Roboter nützliche Prozessrückmeldungen, ohne zusätzliche Sensoren oder eine individuelle Erkennungslogik.

Integriert Grifferkennung und Breitenmessung
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
WARUM RG2

Flexibles Greifen ohne unnötige Komplexität

Der RG2 passt sich durch einstellbaren Hub und einstellbare Greifkraft, Innen- oder Außengreifen und anpassbare Fingerspitzen an wechselnde Produktionsanforderungen an. So deckt ein Werkzeug mehr Teile ab und reduziert bei Produktwechseln den Bedarf an speziellen Greifern.

Automatische TCP- und Nutzlastberechnung, automatische Tiefenkompensation und integrierte Software ersetzen mehrere manuelle Einrichtungsschritte. Bediener können Greifparameter im Roboterprogramm aktualisieren und die Anwendung erneut in Betrieb nehmen, ohne das Werkzeug umzubauen.

Die automatische Grifferkennung hilft dem Roboter zu reagieren, wenn ein Teil gegriffen, verloren oder dauerhaft gehalten wird. Der RG2 kann auch die Teilebreite messen und liefert damit nützliche Rückmeldungen für Pick-and-Place, Maschinenbeschickung, Materialhandhabung und Montageaufgaben.
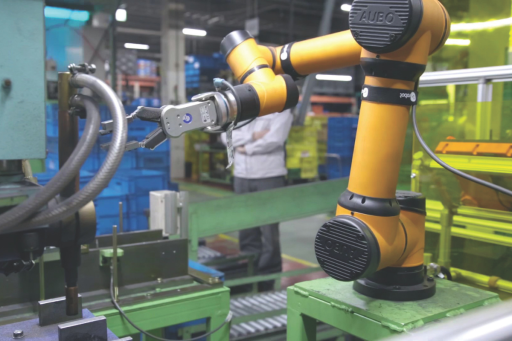
Anwendung

Für flexible Handhabung entwickelt

Automatisieren Sie Maschinenbeschickung, Materialhandhabung, Pick-and-Place und geeignete Montageaufgaben mit einem flexiblen elektrischen Greifer. Einstellbarer Hub und einstellbare Kraft, anpassbare Fingerspitzen und integrierte Erkennung helfen dem RG2, sich an wechselnde Teile und Produktionsanforderungen anzupassen.

110 mm einstellbarer Hub
3–40 N einstellbare Greifkraft
Automatische Grifferkennung mit Breitenmessung
Downloads und Ressourcen

Alles für Ihren Einstieg

Vollständige technische Dokumentation zur Bewertung, Spezifikation und Inbetriebnahme des RG2.
Datenblatt
Technische Spezifikationen, Abmessungen und Leistungsdaten für den RG2.
Herunterladen →
Fingerspitzenzeichnung
Technische Abmessungen zur Konstruktion individueller X-förmiger RG2-Fingerspitzen.
Herunterladen →
STEP-Datei
Technische 3D-Zeichnung für die Integration
Herunterladen →

Bereit, den RG2 in Ihre Anlage zu integrieren?

Erzählen Sie uns von Ihren Teilen, Ihrem Roboter und Ihren Produktionsanforderungen. Unser Experte vor Ort hilft Ihnen, die Anlage, kompatible Roboteroptionen und den passenden Weg zur Inbetriebnahme zu beurteilen.

Sprechen Sie mit einem Experten

Sprache wählen

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Deutsch