OnRobot
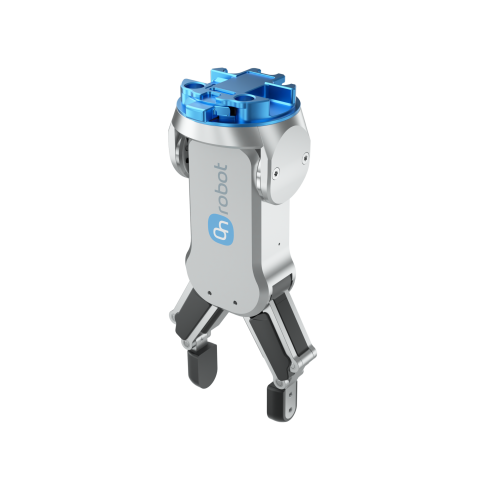
RG2
RG2
2指 · 电动 · 110 mm行程

RG2

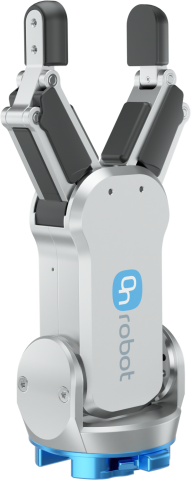
适用于物料搬运、装配和机床上下料的柔性电动夹爪

  • 力配合夹持负载最高 2 kg,形状配合夹持负载最高 5 kg - 用一款灵活工具搬运多种工件
  • 110 mm可调行程 - 快速适应不同尺寸和形状的工件
  • 3–40 N可调夹持力 - 根据工件调整夹持力度
  • 通过可定制指尖实现内撑和外夹 - 让夹爪适应产品,而非让产品适应夹爪
物理 AI

在仿真和 ROS 2 中使用 RG2 进行开发

• 可用于仿真的夹持器模型
• 标准化访问真实环境中的夹持器数据
• 对实体夹持器进行标准化控制

机床上下料
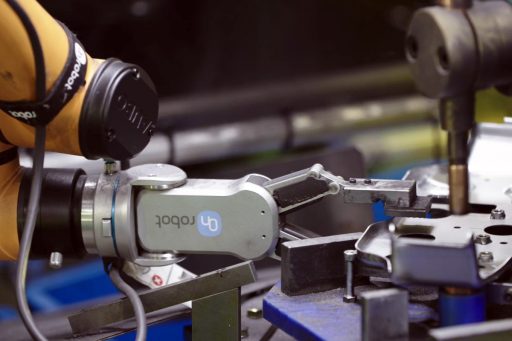
通过可调夹持为CNC机床上下料,适应不同工件尺寸并实现可重复的放置。
物料搬运
利用可调行程和夹持力以及可定制指尖,拾取、分拣和转移工件。
装配
搬运零部件,用于定位、辅助插入及其他重复性装配步骤。
01

一款夹爪应对多种工件

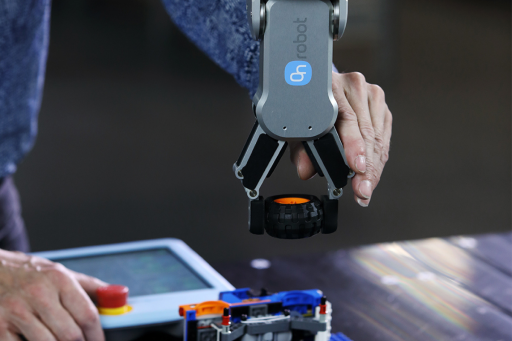
RG2将110 mm可调行程与可编程夹持力相结合,使一款工具能够处理多种尺寸和形状的工件。内撑和外夹功能加上可定制指尖,让夹爪更容易适应工件。
110 mm 可调行程,适应不同工件尺寸
02

自动计算,加快设置

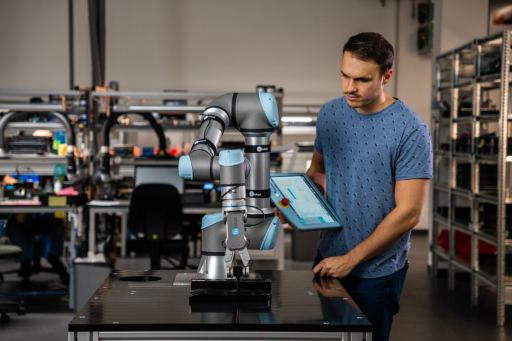
自动计算工具中心点和有效载荷,减少应用部署或变更时的手动设置工作。集成软件将夹持参数保留在机器人程序中,使换型更快、更易于重复执行。
自动 TCP和有效载荷计算
03

将夹持反馈融入工艺流程

内置夹持检测可报告工件被夹住、脱落或持续夹持的状态,并可测量工件宽度。无需增加独立传感器或自定义检测逻辑,即可为机器人提供有用的过程反馈。

内置 夹持检测和宽度测量
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
为什么选择RG2

柔性夹持,避免不必要的复杂性

RG2通过可调行程和夹持力、内撑或外夹以及可定制指尖,适应生产变化。这使一款工具能够覆盖更多工件,并在产品变更时减少对专用夹爪的需求。

自动TCP和有效载荷计算、自动深度补偿及集成软件省去了多个手动设置步骤。操作人员可以在机器人程序中更新夹持参数,并在不重新搭建工具配置的情况下重新部署应用。

自动夹持检测帮助机器人在工件被夹住、脱落或持续夹持时作出响应。RG2还可测量工件宽度,为取放、机床上下料、物料搬运和装配任务提供有用的反馈。
应用

专为柔性搬运而设计

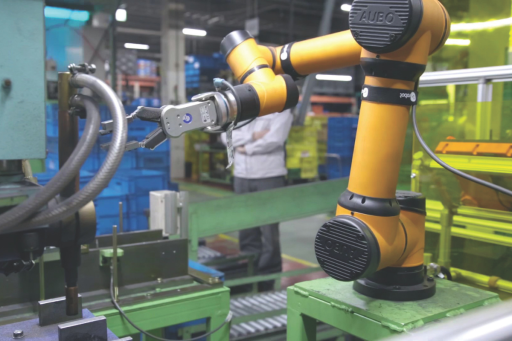
用一款柔性电动夹爪自动完成机床上下料、物料搬运、取放以及适合的装配任务。可调行程和夹持力、可定制指尖和内置检测功能帮助RG2适应工件及生产要求的变化。

110 mm 可调行程
3–40 N 可调夹持力
自动夹持检测 带宽度测量
下载与资源

开始使用所需的一切

用于评估、规格选定和部署RG2的完整技术文档。
数据表
RG2的技术规格、尺寸和性能数据。
下载 →
指尖图纸
用于设计定制X形RG2指尖的技术尺寸。
下载 →
STEP文件
用于集成的 3D 技术图纸
下载 →

准备好将RG2集成到您的设备中了吗?

告诉我们您的工件、机器人和生产需求。我们的本地专家将帮助您评估设备配置、兼容的机器人选项以及合适的部署方案。
咨询专家

选择语言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
简体中文