
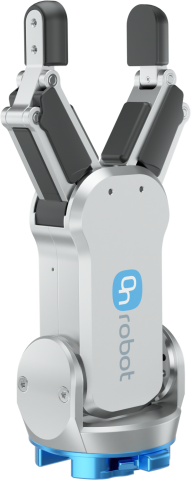
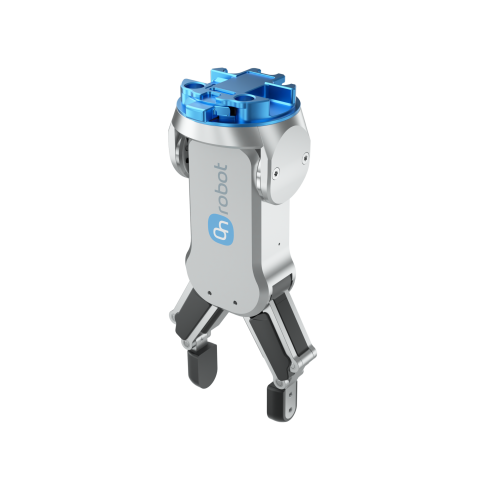
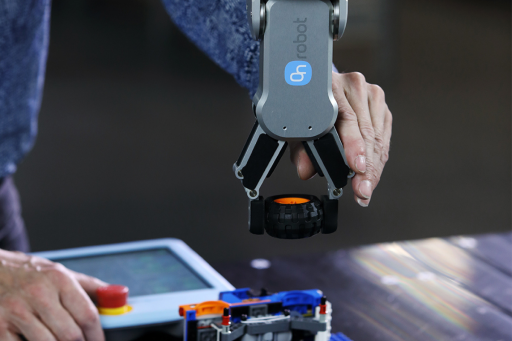
Az RG2 110 mm állítható löketet ötvöz programozható megfogóerővel, így egyetlen szerszám sokféle méretű és formájú alkatrészt kezelhet. A belső és külső megfogás, valamint a testre szabható ujjvégek megkönnyítik a megfogó munkadarabhoz igazítását.
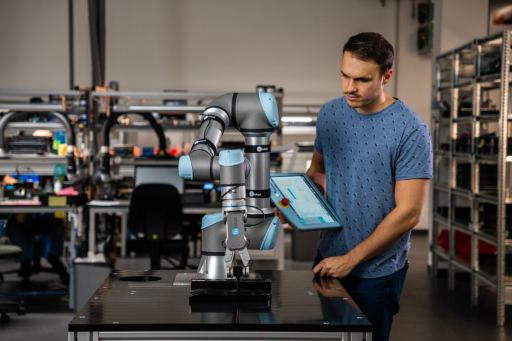
A szerszámközéppont és a hasznos teher automatikus kiszámítása csökkenti a kézi beállítási munkát az alkalmazás üzembe helyezésekor vagy módosításakor. Az integrált szoftver a robotprogramban tartja a megfogási paramétereket, így az átállások gyorsabbak és könnyebben megismételhetők.
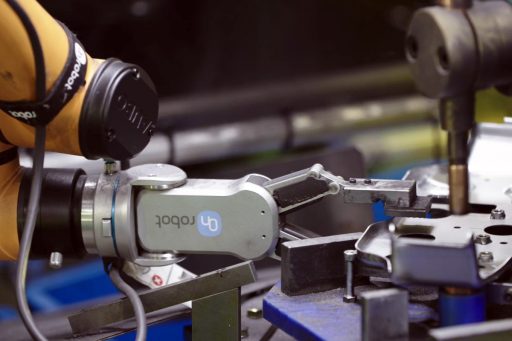
A beépített megfogásérzékelés jelzi, ha az alkatrészt megfogta, elvesztette vagy folyamatosan tartja a megfogó, és képes mérni az alkatrész szélességét. Ez hasznos folyamat-visszajelzést ad a robotnak külön érzékelők vagy egyedi érzékelési logika hozzáadása nélkül.

















Az RG2 állítható lökettel és megfogóerővel, belső vagy külső megfogással és testre szabható ujjvégekkel alkalmazkodik a változó termeléshez. Így egyetlen szerszám több alkatrészt fed le, és termékváltáskor csökken a speciális megfogók iránti igény.
Az automatikus TCP- és hasznosteher-számítás, az automatikus mélységkompenzáció és az integrált szoftver több kézi beállítási lépést kiküszöböl. A kezelők frissíthetik a megfogási paramétereket a robotprogramban, és a szerszámozás átépítése nélkül újra üzembe helyezhetik az alkalmazást.
Az automatikus megfogásérzékelés segíti a robot reakcióját, amikor az alkatrészt megfogja, elveszíti vagy folyamatosan tartja. Az RG2 az alkatrész szélességét is képes mérni, hasznos visszajelzést adva a felvételi és lerakási, gépkiszolgálási, anyagmozgatási és összeszerelési feladatokhoz.
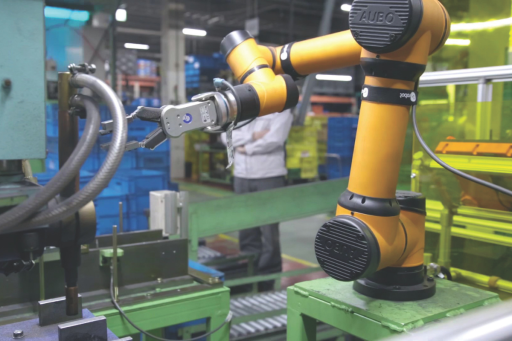
Automatizálja a gépkiszolgálást, az anyagmozgatást, a felvételt és lerakást, valamint az alkalmas összeszerelési feladatokat egyetlen rugalmas elektromos megfogóval. Az állítható löket és erő, a testre szabható ujjvégek és a beépített érzékelés segítenek az RG2-nek alkalmazkodni az alkatrészek és a termelési követelmények változásaihoz.
Meséljen az alkatrészeiről, robotjáról és termelési igényeiről. Helyi szakértőnk segít felmérni a rendszert, a kompatibilis robotlehetőségeket és az üzembe helyezés megfelelő módját.