
OnRobot
RG2
RG2
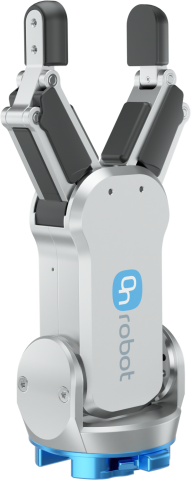
2 dedos · Eléctrica · 110 mm de carrera

RG2

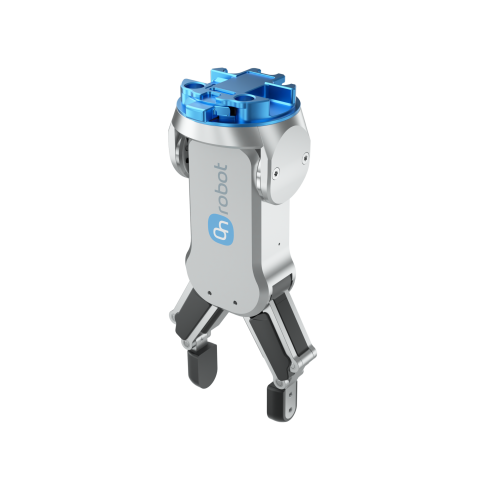
Pinza eléctrica flexible para manipulación de materiales, montaje y carga y descarga de máquinas

  • Hasta 2 kg de carga útil con agarre por fuerza o 5 kg con agarre por forma - manipule una amplia variedad de piezas con una herramienta flexible
  • Carrera ajustable de 110 mm - adáptese rápidamente a distintos tamaños y formas de piezas
  • Fuerza de agarre ajustable de 3–40 N - adapte el agarre a la pieza
  • Agarre interno y externo con puntas de dedos personalizables - adáptese al producto, y no al revés
IA física

Desarrolle con RG2 en simulación y ROS 2

• Modelos de pinzas preparados para simulación
• Acceso estandarizado a datos de pinzas del mundo real
• Control estandarizado de pinzas físicas

Carga y descarga de máquinas
Carga y descarga máquinas CNC con agarre ajustable para distintos tamaños de piezas y una colocación repetible.
manipulación de materiales
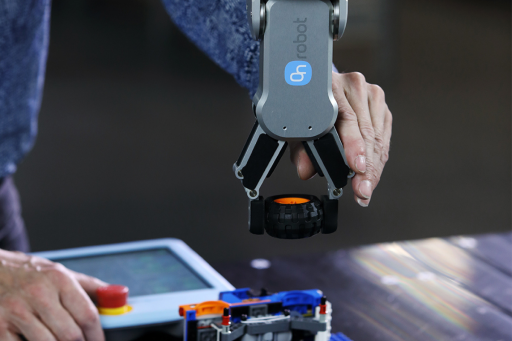
Recoge, clasifica y transfiere piezas con carrera y fuerza ajustables y puntas de dedos personalizables.
Montaje
Manipula componentes para el posicionamiento, el apoyo a la inserción y otras operaciones de montaje repetitivas.
01

Una pinza para distintas piezas

La RG2 combina una carrera ajustable de 110 mm con una fuerza de agarre programable, de modo que una sola herramienta puede manipular una amplia variedad de tamaños y formas de piezas. El agarre interno y externo y las puntas de dedos personalizables facilitan la adaptación de la pinza a la pieza.
110 mm Carrera ajustable para distintos tamaños de piezas
02

Configuración más rápida con cálculos automáticos

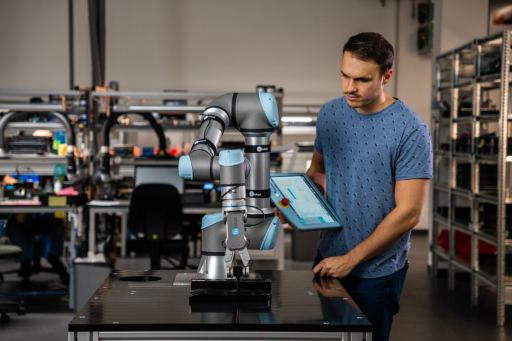
Los cálculos automáticos del punto central de la herramienta y de la carga útil reducen el trabajo manual de configuración al poner en marcha o modificar la aplicación. El software integrado mantiene los parámetros de agarre dentro del programa del robot, lo que agiliza los cambios y facilita su repetición.
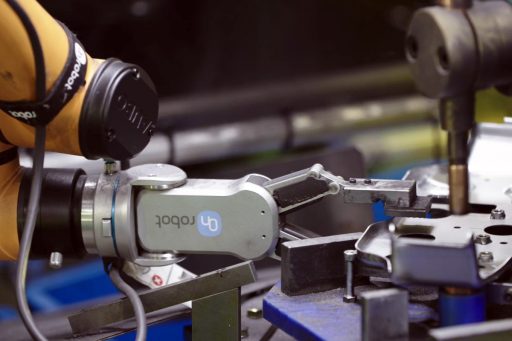
Automático Cálculo del TCP y de la carga útil
03

Información de agarre integrada en el proceso

La detección de agarre integrada informa cuando una pieza se agarra, se pierde o se mantiene sujeta de forma continua, y puede medir su anchura. Esto proporciona al robot información útil sobre el proceso sin añadir sensores independientes ni lógica de detección personalizada.


Integrada Detección de agarre y medición de anchura
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
POR QUÉ RG2

Agarre flexible sin complejidad innecesaria

La RG2 se adapta a los cambios de producción mediante una carrera y una fuerza de agarre ajustables, agarre interno o externo y puntas de dedos personalizables. Esto permite que una sola herramienta abarque más piezas y reduce la necesidad de pinzas específicas cuando cambian los productos.

El cálculo automático del TCP y de la carga útil, la compensación automática de profundidad y el software integrado eliminan varias operaciones manuales de configuración. Los operarios pueden actualizar los parámetros de agarre en el programa del robot y volver a poner en marcha la aplicación sin reconstruir el utillaje.

La detección automática de agarre ayuda al robot a responder cuando una pieza se agarra, se pierde o se mantiene sujeta de forma continua. La RG2 también puede medir la anchura de la pieza, aportando información útil para tareas de recogida y colocación, carga y descarga de máquinas, manipulación de materiales y montaje.
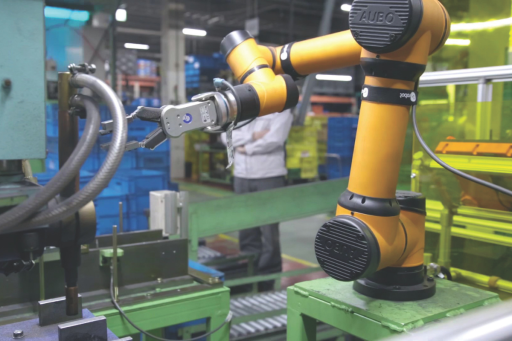
Aplicación

Diseñada para una manipulación flexible

Automatice la carga y descarga de máquinas, la manipulación de materiales, la recogida y colocación y las tareas de montaje adecuadas con una sola pinza eléctrica flexible. La carrera y la fuerza ajustables, las puntas de dedos personalizables y la detección integrada ayudan a la RG2 a adaptarse cuando cambian las piezas y los requisitos de producción.

110 mm carrera ajustable
3–40 N fuerza de agarre ajustable
Detección automática de agarre con medición de anchura
Descargas y recursos

Todo lo que necesita para empezar

Documentación técnica completa para evaluar, especificar y poner en marcha la RG2.
Ficha técnica
Especificaciones técnicas, dimensiones y datos de rendimiento de la RG2.
Descargar →
Plano de las puntas de los dedos
Dimensiones técnicas para diseñar puntas de dedos RG2 personalizadas en forma de X.
Descargar →
Archivo STEP
Plano técnico 3D para integración
Descargar →

¿Está listo para integrar la RG2 en su instalación?

Cuéntenos sobre sus piezas, su robot y sus necesidades de producción. Nuestro experto local le ayudará a evaluar la instalación, las opciones de robots compatibles y la vía adecuada para la puesta en marcha.

Hable con un experto

Elige tu idioma

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Español














