
OnRobot
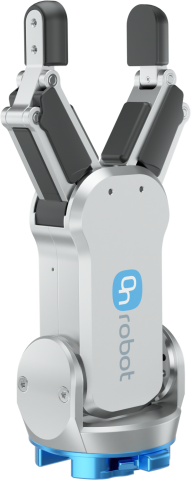
RG2
RG2
2 palce · Elektryczny · Skok 110 mm

RG2

Elastyczny chwytak elektryczny do transportu materiałów, montażu i obsługi maszyn

  • Udźwig do 2 kg przy chwycie siłowym lub 5 kg przy chwycie kształtowym - obsługuj szeroką gamę detali jednym elastycznym narzędziem
  • Regulowany skok 110 mm - szybkie dostosowanie do różnych rozmiarów i kształtów części
  • Regulowana siła chwytu 3–40 N - dopasowanie chwytu do detalu
  • Chwytanie wewnętrzne i zewnętrzne z konfigurowalnymi końcówkami palców - dostosowanie do produktu, a nie odwrotnie
Fizyczna AI

Pracuj z RG2 w symulacji i ROS 2

• Modele chwytaków gotowe do symulacji
• Ustandaryzowany dostęp do rzeczywistych danych chwytaków
• Ustandaryzowane sterowanie fizycznymi chwytakami

Obsługa maszyn
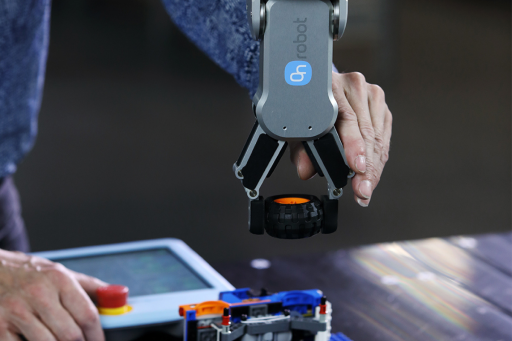
Załadowuje i rozładowuje maszyny CNC z regulowanym chwytem dostosowanym do zmiennych rozmiarów części i powtarzalnego odkładania.
transport materiałów
Pobiera, sortuje i przenosi części dzięki regulowanemu skokowi i sile oraz konfigurowalnym końcówkom palców.
Montaż
Przemieszcza komponenty podczas pozycjonowania, wspomagania wsuwania i innych powtarzalnych etapów montażu.
01

Jeden chwytak do zmieniających się części

RG2 łączy regulowany skok 110 mm z programowalną siłą chwytu, dzięki czemu jedno narzędzie obsługuje szeroki zakres rozmiarów i kształtów części. Chwytanie wewnętrzne i zewnętrzne oraz konfigurowalne końcówki palców ułatwiają dostosowanie chwytaka do detalu.
110 mm Regulowany skok do zmiennych rozmiarów części
02

Szybsza konfiguracja dzięki automatycznym obliczeniom

Automatyczne obliczanie punktu centralnego narzędzia i obciążenia ogranicza ręczne czynności konfiguracyjne przy wdrażaniu lub zmianie aplikacji. Zintegrowane oprogramowanie przechowuje parametry chwytania w programie robota, przyspieszając przezbrojenia i ułatwiając ich powtarzanie.
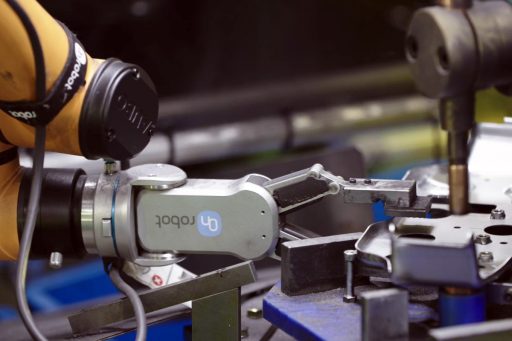
Automatyczne Obliczanie TCP i obciążenia
03

Informacja zwrotna o chwycie zintegrowana z procesem

Wbudowane wykrywanie chwytu informuje, kiedy część jest chwycona, utracona lub stale trzymana, i umożliwia pomiar jej szerokości. Robot otrzymuje dzięki temu przydatne informacje zwrotne o procesie bez dodatkowych czujników ani niestandardowej logiki wykrywania.


Wbudowane Wykrywanie chwytu i pomiar szerokości
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
DLACZEGO RG2

Elastyczne chwytanie bez zbędnej złożoności

RG2 dostosowuje się do zmian w produkcji dzięki regulowanemu skokowi i sile chwytu, chwytaniu wewnętrznemu lub zewnętrznemu oraz konfigurowalnym końcówkom palców. Pozwala to jednemu narzędziu obsługiwać więcej części i ogranicza potrzebę stosowania dedykowanych chwytaków przy zmianie produktów.

Automatyczne obliczanie TCP i obciążenia, automatyczna kompensacja głębokości oraz zintegrowane oprogramowanie eliminują kilka ręcznych etapów konfiguracji. Operatorzy mogą aktualizować parametry chwytania w programie robota i ponownie wdrażać aplikację bez przebudowy oprzyrządowania.

Automatyczne wykrywanie chwytu pomaga robotowi reagować, gdy część zostaje chwycona, utracona lub jest stale trzymana. RG2 może również mierzyć szerokość części, dostarczając przydatnych informacji zwrotnych przy pobieraniu i odkładaniu, obsłudze maszyn, transporcie materiałów i montażu.
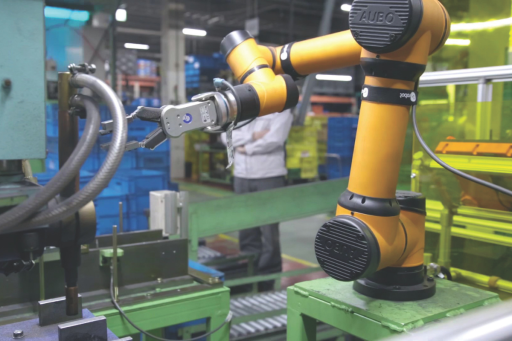
Zastosowanie

Zaprojektowany do elastycznej manipulacji

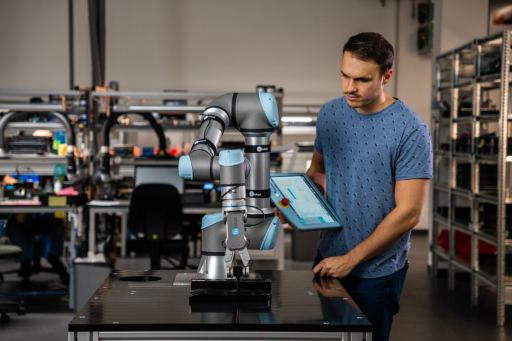
Zautomatyzuj obsługę maszyn, transport materiałów, pobieranie i odkładanie oraz odpowiednie zadania montażowe za pomocą jednego elastycznego chwytaka elektrycznego. Regulowany skok i siła, konfigurowalne końcówki palców i wbudowane wykrywanie pomagają RG2 dostosowywać się do zmieniających się części i wymagań produkcyjnych.

110 mm regulowany skok
3–40 N regulowana siła chwytu
Automatyczne wykrywanie chwytu z pomiarem szerokości
Pliki do pobrania i materiały

Wszystko, czego potrzebujesz na początek

Pełna dokumentacja techniczna do oceny, określania specyfikacji i wdrażania RG2.
Karta katalogowa
Specyfikacje techniczne, wymiary i dane dotyczące wydajności RG2.
Pobierz →
Rysunek końcówek palców
Wymiary techniczne do projektowania niestandardowych końcówek palców RG2 w kształcie X.
Pobierz →
Plik STEP
Rysunek techniczny 3D do integracji
Pobierz →

Chcesz zintegrować RG2 ze swoją instalacją?

Opowiedz nam o swoich częściach, robocie i potrzebach produkcyjnych. Nasz lokalny ekspert pomoże ocenić instalację, dostępne kompatybilne roboty i właściwą ścieżkę wdrożenia.

Porozmawiaj z ekspertem

Wybierz język

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Polski














