OnRobot
RG2
RG2
2 degete · Electric · Cursă de 110 mm

RG2

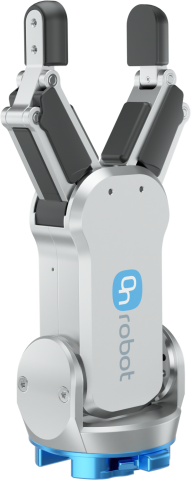
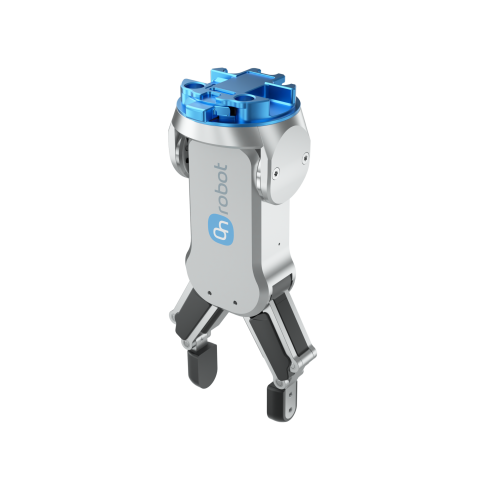
Dispozitiv de prindere electric flexibil pentru manipularea materialelor, asamblare și deservirea mașinilor

  • Sarcină utilă de până la 2 kg la prinderea prin forță sau 5 kg la prinderea prin formă - manipulați o gamă largă de piese cu un singur instrument flexibil
  • Cursă reglabilă de 110 mm - adaptare rapidă la piese de dimensiuni și forme diferite
  • Forță de prindere reglabilă de 3–40 N - ajustați prinderea la piesa de prelucrat
  • Prindere interioară și exterioară cu vârfuri de degete personalizabile - adaptați-vă la produs, nu invers
IA fizică

Dezvoltați cu RG2 în simulare și ROS 2

• Modele de grippere pregătite pentru simulare
• Acces standardizat la date reale ale gripperelor
• Control standardizat al gripperelor fizice

Deservirea mașinilor
Încarcă și descarcă mașini CNC cu prindere reglabilă pentru dimensiuni variabile ale pieselor și plasare repetabilă.
manipularea materialelor
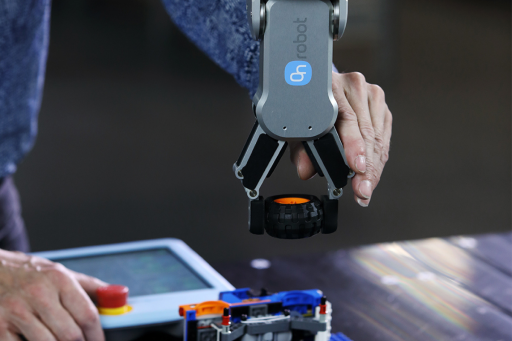
Preia, sortează și transferă piese cu cursă și forță reglabile și vârfuri de degete personalizabile.
Asamblare
Manipulează componente pentru poziționare, sprijin la inserare și alte etape repetitive de asamblare.
01

Un singur dispozitiv de prindere pentru piese variabile

RG2 combină o cursă reglabilă de 110 mm cu o forță de prindere programabilă, astfel încât un singur instrument poate manipula o gamă largă de piese de dimensiuni și forme diferite. Prinderea interioară și exterioară, împreună cu vârfurile de degete personalizabile, facilitează adaptarea dispozitivului de prindere la piesa de prelucrat.
110 mm Cursă reglabilă pentru dimensiuni variabile ale pieselor
02

Configurare mai rapidă cu calcule automate

Calculele automate ale punctului central al instrumentului și ale sarcinii utile reduc configurarea manuală la implementarea sau modificarea aplicației. Software-ul integrat păstrează parametrii de prindere în programul robotului, făcând schimbările mai rapide și mai ușor de repetat.
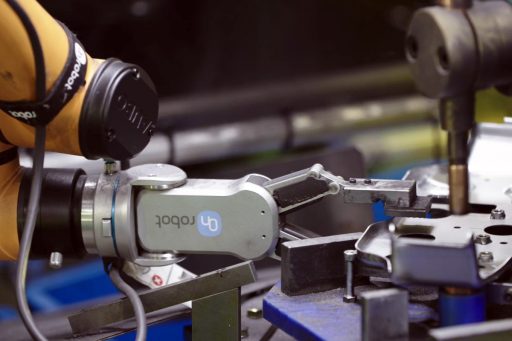
Automat Calculul TCP și al sarcinii utile
03

Feedback de prindere integrat în proces

Detectarea integrată a prinderii semnalează când o piesă este prinsă, pierdută sau menținută continuu și poate măsura lățimea piesei. Robotul primește astfel feedback util despre proces fără senzori separați sau logică de detectare personalizată.

Integrată Detectarea prinderii și măsurarea lățimii
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
DE CE RG2

Prindere flexibilă fără complexitate inutilă

RG2 se adaptează la schimbările din producție prin cursa și forța de prindere reglabile, prinderea interioară sau exterioară și vârfurile de degete personalizabile. Astfel, un singur instrument poate acoperi mai multe piese și reduce nevoia de dispozitive de prindere dedicate atunci când produsele se schimbă.

Calculul automat al TCP și al sarcinii utile, compensarea automată a adâncimii și software-ul integrat elimină mai multe etape de configurare manuală. Operatorii pot actualiza parametrii de prindere în programul robotului și pot reimplementa aplicația fără a reconstrui echipamentul de lucru.

Detectarea automată a prinderii ajută robotul să reacționeze când o piesă este prinsă, pierdută sau menținută continuu. RG2 poate măsura și lățimea piesei, oferind feedback util pentru preluare și plasare, deservirea mașinilor, manipularea materialelor și asamblare.
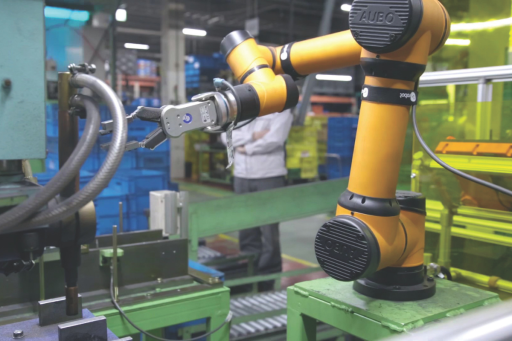
Aplicație

Conceput pentru manipulare flexibilă

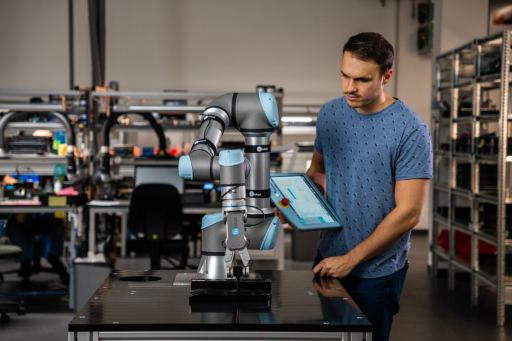
Automatizați deservirea mașinilor, manipularea materialelor, preluarea și plasarea și sarcinile de asamblare adecvate cu un singur dispozitiv de prindere electric flexibil. Cursa și forța reglabile, vârfurile de degete personalizabile și detectarea integrată ajută RG2 să se adapteze atunci când piesele și cerințele de producție se schimbă.

110 mm cursă reglabilă
3–40 N forță de prindere reglabilă
Detectarea automată a prinderii cu măsurarea lățimii
Descărcări și resurse

Tot ce vă trebuie pentru a începe

Documentație tehnică completă pentru evaluarea, specificarea și implementarea RG2.
Fișă tehnică
Specificații tehnice, dimensiuni și date de performanță pentru RG2.
Descărcați →
Desenul vârfurilor de degete
Dimensiuni tehnice pentru proiectarea unor vârfuri de degete RG2 personalizate în formă de X.
Descărcați →
Fișier STEP
Desen tehnic 3D pentru integrare
Descărcați →

Sunteți gata să integrați RG2 în instalația dumneavoastră?

Spuneți-ne despre piesele, robotul și nevoile dumneavoastră de producție. Expertul nostru local vă va ajuta să evaluați instalația, opțiunile de roboți compatibili și calea potrivită către implementare.

Discutați cu un expert

Alege limba

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Română