
OnRobot
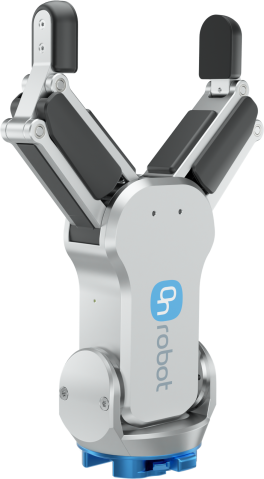
RG6
RG6
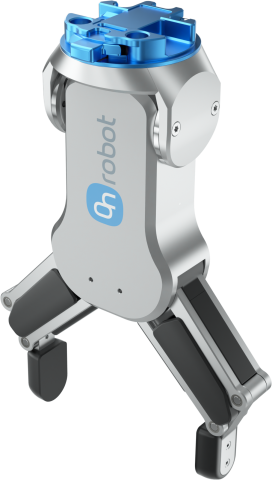
2 doigts · Électrique · Course de 160 mm

RG6

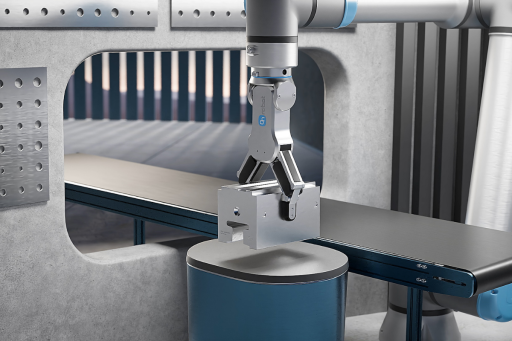
Préhenseur électrique flexible pour les pièces plus grandes, le chargement et déchargement de machines, la manutention et l’assemblage

  • Jusqu’à 6 kg de charge utile par préhension par friction - manipulez des pièces plus grandes et plus lourdes avec un seul outil flexible
  • Course réglable de 160 mm - adaptez-vous à un large éventail de tailles et de formes de pièces
  • Force de préhension réglable de 25–120 N - adaptez le maintien à la pièce
  • Préhension intérieure et extérieure avec embouts de doigts personnalisables - adaptez l’outil à la pièce
IA physique

Développez avec le RG6 en simulation et dans ROS 2

• Modèles de préhenseurs prêts pour la simulation
• Accès standardisé aux données réelles des préhenseurs
• Commande standardisée des préhenseurs physiques

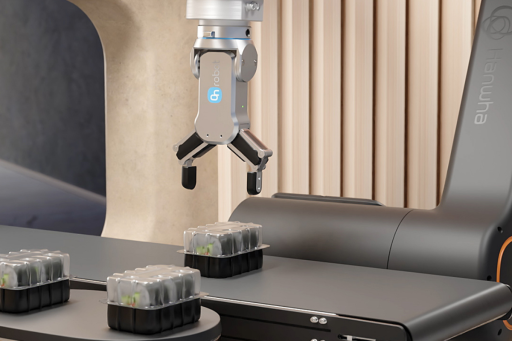
Chargement et déchargement de machines
Charge et décharge les machines CNC tout en manipulant des pièces plus grandes grâce à une course et une force réglables et à des embouts de doigts personnalisables.
manutention
Saisit, trie et transfère des pièces plus grandes ou plus lourdes grâce à une préhension programmable et à un retour d’information intégré sur la prise.
Assemblage
Manipule les composants pour le positionnement, l’aide à l’insertion et d’autres étapes d’assemblage répétitives.
01

Préhension flexible pour les pièces plus grandes

Le RG6 associe une course réglable de 160 mm à une force de préhension programmable de 25–120 N, permettant à un seul outil de manipuler des pièces plus grandes de tailles et de formes variées. La préhension intérieure et extérieure ainsi que les embouts de doigts personnalisables facilitent l’adaptation du préhenseur à la pièce.
160 mm Course réglable pour les pièces plus grandes
02

Configuration plus rapide grâce aux calculs automatiques

Les calculs automatiques du point central de l’outil et de la charge utile réduisent le travail de configuration manuelle lors du déploiement ou de la modification de l’application. Le logiciel intégré conserve les paramètres de préhension dans le programme du robot, ce qui accélère les changements de série et facilite leur répétition.
Automatique Calcul du TCP et de la charge utile
03

Retour d’information sur la prise intégré au processus

La détection de prise intégrée signale lorsqu’une pièce est saisie, perdue ou maintenue en continu, et peut mesurer sa largeur. Le robot reçoit ainsi des informations utiles sur le processus sans ajout de capteurs séparés ni de logique de détection personnalisée.


Intégrée Détection de prise et mesure de largeur
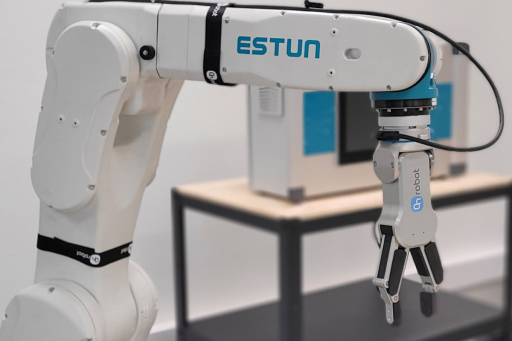
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
POURQUOI LE RG6

Manutention flexible sans complexité inutile

Le RG6 est conçu pour les pièces plus grandes et plus lourdes, avec jusqu’à 6 kg de charge utile par préhension par friction, jusqu’à 10 kg de charge utile par préhension par la forme, une course réglable de 160 mm et une force de préhension de 25–120 N. Les embouts de doigts personnalisables et la préhension intérieure ou extérieure permettent à un seul outil de couvrir davantage de pièces.

Le calcul automatique du TCP et de la charge utile, la compensation automatique de profondeur et le logiciel intégré suppriment plusieurs étapes de configuration manuelle. Les opérateurs peuvent mettre à jour les paramètres de préhension dans le programme du robot et redéployer l’application sans reconstruire l’outillage.

La détection automatique de prise aide le robot à réagir lorsqu’une pièce est saisie, perdue ou maintenue en continu. Le RG6 peut également mesurer la largeur de la pièce, apportant des informations utiles pour le chargement et déchargement de machines, la manutention, la prise et dépose et l’assemblage.

Application

Conçu pour une manutention industrielle flexible

Automatisez le chargement et déchargement de machines, la manutention, la prise et dépose et les tâches d’assemblage adaptées impliquant des pièces plus grandes ou plus lourdes. La course et la force réglables, les embouts de doigts personnalisables et la détection intégrée aident le RG6 à s’adapter aux évolutions des pièces et des exigences de production.

160 mm course réglable
25–120 N force de préhension réglable
Up to 6 kg charge utile par préhension par friction
Téléchargements et ressources

Tout ce qu’il vous faut pour démarrer

Documentation technique complète pour évaluer, spécifier et déployer le RG6.
Fiche technique
Spécifications techniques, dimensions et données de performance du RG6.
Télécharger →
Plan des embouts de doigts
Dimensions techniques pour concevoir des embouts de doigts RG6 personnalisés en forme de X.
Télécharger →

Prêt à intégrer le RG6 à votre installation ?

Parlez-nous de vos pièces, de votre robot et de vos besoins de production. Notre expert local vous aidera à évaluer l’installation, les options de robots compatibles et la démarche de déploiement adaptée.

Parlez à un expert

Choisissez votre langue

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Français














