OnRobot
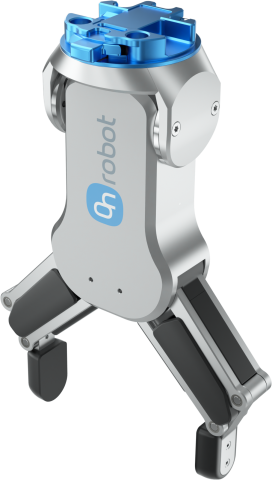
RG6
RG6
2指 · 電動 · 160 mm 行程

RG6

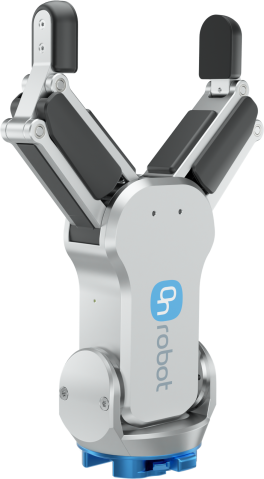
適用於較大工件、工具機上下料、物料搬運與組裝的靈活電動夾爪

  • 摩擦夾持負載高達 6 kg - 使用一個靈活工具搬運更大、更重的工件
  • 160 mm 可調行程 - 適應多種工件尺寸與形狀
  • 25–120 N 可調夾持力 - 根據工件調整夾持力度
  • 可客製化指尖支援內夾與外夾 - 使工具適應工件
實體 AI

在模擬與 ROS 2 中使用 RG6 進行開發

• 可用於模擬的夾爪模型
• 以標準化方式存取真實環境中的夾爪資料
• 對實體夾爪進行標準化控制

工具機上下料
運用可調行程、可調夾持力與可客製化指尖搬運較大工件,為 CNC 工具機上下料。
物料搬運
運用可程式化夾持功能與內建夾持回饋,拾取、分揀與轉移較大或較重的工件。
組裝
搬運零組件,完成定位、輔助插入與其他重複性組裝步驟。
01

針對較大工件的靈活夾持

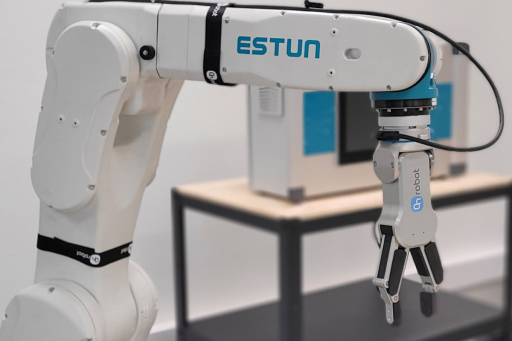
RG6 將 160 mm 可調行程與 25–120 N 可程式化夾持力結合,使一個工具即可處理多種尺寸與形狀的較大工件。內夾、外夾與可客製化指尖使夾爪更容易適應工件。
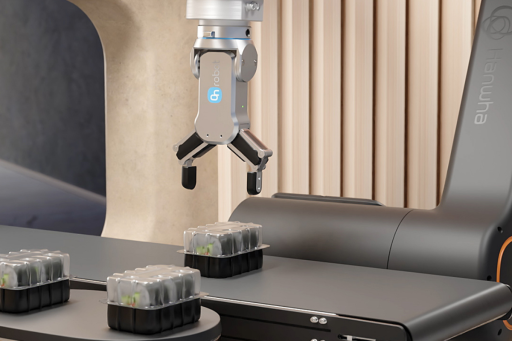
160 mm 適用於較大工件的可調行程
02

自動計算加快設定

自動計算工具中心點與負載,減少應用部署或變更時的手動設定工作。整合軟體將夾持參數保留在機器人程式內,使換線更快,也更易於重複執行。
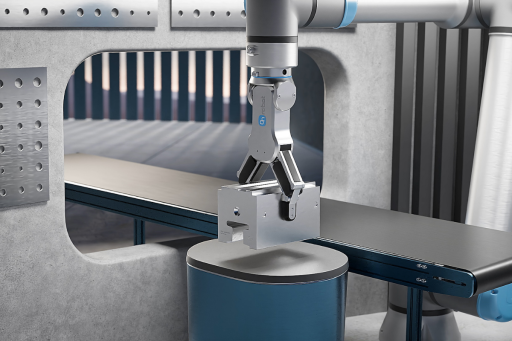
自動 TCP 與負載計算
03

融入流程的夾持回饋

內建夾持偵測可回報工件被夾住、掉落或持續夾持的狀態,也能量測工件寬度。無須添加獨立感測器或自訂偵測邏輯,即可為機器人提供有用的流程回饋。

內建 夾持偵測與寬度量測
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
為何選擇 RG6

靈活搬運,無須不必要的複雜設定

RG6 專為較大、較重工件設計,摩擦夾持負載高達 6 kg,形狀鎖合夾持負載高達 10 kg,具備 160 mm 可調行程與 25–120 N 夾持力。可客製化指尖及內夾或外夾功能,使一個工具能夠處理更多工件。

自動 TCP 與負載計算、自動深度補償及整合軟體省去了多項手動設定步驟。操作員可在機器人程式中更新夾持參數,無須重新建構工具配置即可重新部署應用。

自動夾持偵測協助機器人在工件被夾住、掉落或持續夾持時作出回應。RG6 也可量測工件寬度,為工具機上下料、物料搬運、取放與組裝任務提供有用的回饋。

應用

專為靈活工業搬運打造

自動化涉及較大或較重工件的工具機上下料、物料搬運、取放及適用的組裝任務。可調行程與夾持力、可客製化指尖及內建偵測功能,協助 RG6 適應工件與生產需求的變化。

160 mm 可調行程
25–120 N 可調夾持力
Up to 6 kg 摩擦夾持負載
下載與資源

協助您入門的完整資料

用於評估、確定規格與部署 RG6 的完整技術文件。
規格表
RG6 的技術規格、尺寸與效能資料。
下載 →
指尖圖面
用於設計客製化 X 形 RG6 指尖的技術尺寸。
下載 →

準備好將 RG6 整合至您的系統了嗎?

請告訴我們您的工件、機器人與生產需求。當地專家將協助評估系統配置、相容機器人選項與適合的部署方案。
諮詢專家

選擇語言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
繁体中文