OnRobot
RG6
RG6
2 นิ้ว · ไฟฟ้า · ระยะชัก 160 mm

RG6

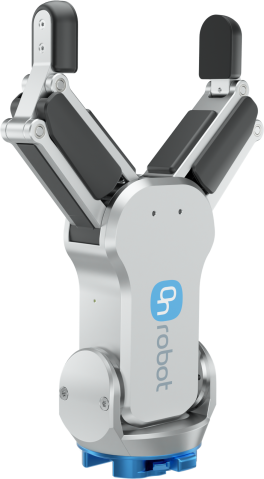
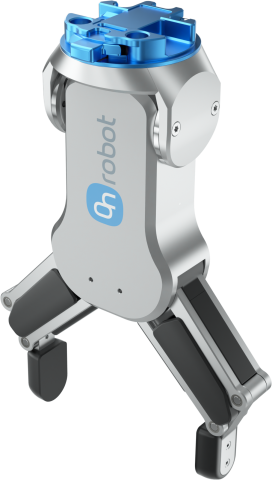
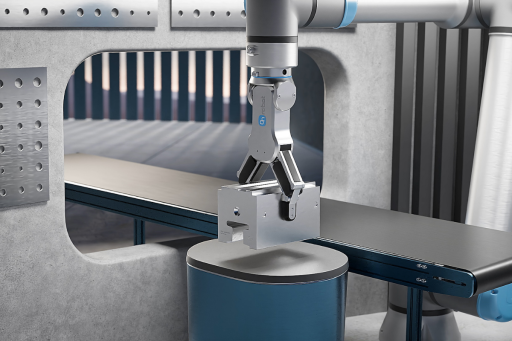
กริปเปอร์ไฟฟ้าอเนกประสงค์สำหรับชิ้นงานขนาดใหญ่ขึ้น การป้อนชิ้นงานเข้าเครื่องจักร การขนย้ายวัสดุ และการประกอบ

  • รับน้ำหนักได้สูงสุด 6 kg เมื่อจับด้วยแรงเสียดทาน - ขนย้ายชิ้นงานขนาดใหญ่และหนักขึ้นด้วยเครื่องมืออเนกประสงค์เพียงชิ้นเดียว
  • ระยะชักปรับได้ 160 mm - ปรับให้เข้ากับชิ้นงานหลากหลายขนาดและรูปทรง
  • แรงจับปรับได้ 25–120 N - ปรับแรงยึดให้เหมาะกับชิ้นงาน
  • จับจากด้านในและด้านนอกด้วยปลายนิ้วที่ปรับแต่งได้ - ปรับเครื่องมือให้เหมาะกับชิ้นงาน
AI เชิงกายภาพ

พัฒนาด้วย RG6 ในการจำลองและ ROS 2

• โมเดลกริปเปอร์ที่พร้อมสำหรับการจำลอง
• การเข้าถึงข้อมูลกริปเปอร์จากการใช้งานจริงในรูปแบบมาตรฐาน
• การควบคุมกริปเปอร์จริงในรูปแบบมาตรฐาน

การป้อนชิ้นงานเข้าเครื่องจักร
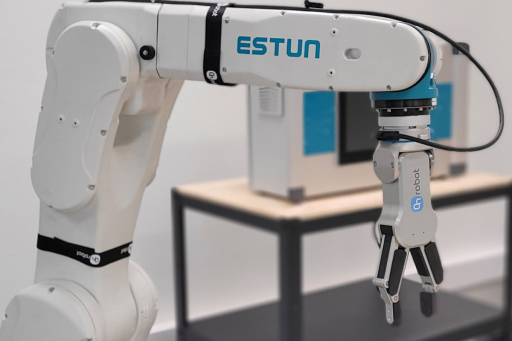
ป้อนชิ้นงานเข้าและนำออกจากเครื่อง CNC พร้อมขนย้ายชิ้นงานขนาดใหญ่ขึ้นด้วยระยะชักและแรงที่ปรับได้ รวมถึงปลายนิ้วที่ปรับแต่งได้
การขนย้ายวัสดุ
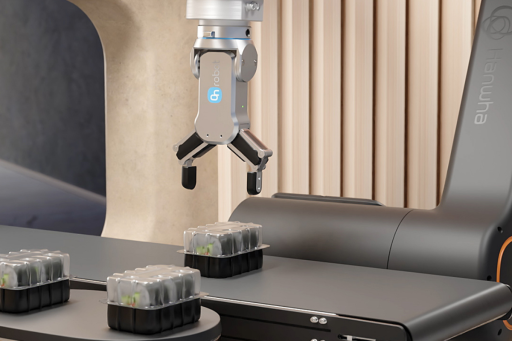
หยิบ คัดแยก และเคลื่อนย้ายชิ้นงานขนาดใหญ่หรือหนักขึ้นด้วยการจับที่ตั้งโปรแกรมได้และข้อมูลป้อนกลับการจับในตัว
การประกอบ
จัดการชิ้นส่วนเพื่อกำหนดตำแหน่ง ช่วยในการสอดประกอบ และดำเนินขั้นตอนการประกอบซ้ำอื่น ๆ
01

การจับที่ยืดหยุ่นสำหรับชิ้นงานขนาดใหญ่ขึ้น

RG6 ผสานระยะชักปรับได้ 160 mm กับแรงจับที่ตั้งโปรแกรมได้ 25–120 N ทำให้เครื่องมือชิ้นเดียวจัดการชิ้นงานขนาดใหญ่ขึ้นได้หลากหลายขนาดและรูปทรง การจับจากด้านในและด้านนอกพร้อมปลายนิ้วที่ปรับแต่งได้ช่วยให้ปรับกริปเปอร์เข้ากับชิ้นงานได้ง่ายขึ้น
160 mm ระยะชักปรับได้สำหรับชิ้นงานขนาดใหญ่ขึ้น
02

ตั้งค่าได้รวดเร็วขึ้นด้วยการคำนวณอัตโนมัติ

การคำนวณจุดศูนย์กลางเครื่องมือและน้ำหนักบรรทุกอัตโนมัติช่วยลดงานตั้งค่าด้วยตนเองเมื่อนำแอปพลิเคชันมาใช้งานหรือปรับเปลี่ยน ซอฟต์แวร์ในตัวเก็บพารามิเตอร์การจับไว้ในโปรแกรมหุ่นยนต์ ทำให้เปลี่ยนงานได้เร็วขึ้นและทำซ้ำได้ง่ายขึ้น
อัตโนมัติ การคำนวณ TCP และน้ำหนักบรรทุก
03

ข้อมูลป้อนกลับการจับที่รวมอยู่ในกระบวนการ

ระบบตรวจจับการจับในตัวรายงานเมื่อจับชิ้นงานได้ ชิ้นงานหลุด หรือจับค้างไว้อย่างต่อเนื่อง และสามารถวัดความกว้างของชิ้นงานได้ ซึ่งให้ข้อมูลป้อนกลับของกระบวนการที่เป็นประโยชน์แก่หุ่นยนต์โดยไม่ต้องเพิ่มเซ็นเซอร์แยกหรือตรรกะการตรวจจับที่พัฒนาขึ้นเฉพาะ

ในตัว การตรวจจับการจับและการวัดความกว้าง
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
ทำไมต้อง RG6

ขนย้ายได้ยืดหยุ่นโดยไม่มีความซับซ้อนที่ไม่จำเป็น

RG6 ออกแบบมาสำหรับชิ้นงานขนาดใหญ่และหนักขึ้น โดยรับน้ำหนักได้สูงสุด 6 kg เมื่อจับด้วยแรงเสียดทาน และสูงสุด 10 kg เมื่อจับแบบยึดตามรูปทรง มีระยะชักปรับได้ 160 mm และแรงจับ 25–120 N ปลายนิ้วที่ปรับแต่งได้และการจับจากด้านในหรือด้านนอกช่วยให้เครื่องมือชิ้นเดียวรองรับชิ้นงานได้มากขึ้น

การคำนวณ TCP และน้ำหนักบรรทุกอัตโนมัติ การชดเชยความลึกอัตโนมัติ และซอฟต์แวร์ในตัวช่วยตัดขั้นตอนการตั้งค่าด้วยตนเองหลายขั้นตอน ผู้ปฏิบัติงานสามารถอัปเดตพารามิเตอร์การจับในโปรแกรมหุ่นยนต์และนำแอปพลิเคชันกลับมาใช้งานได้โดยไม่ต้องสร้างชุดเครื่องมือใหม่

การตรวจจับการจับอัตโนมัติช่วยให้หุ่นยนต์ตอบสนองเมื่อจับชิ้นงานได้ ชิ้นงานหลุด หรือจับค้างไว้อย่างต่อเนื่อง RG6 ยังวัดความกว้างของชิ้นงานได้ โดยเพิ่มข้อมูลป้อนกลับที่เป็นประโยชน์สำหรับการป้อนชิ้นงานเข้าเครื่องจักร การขนย้ายวัสดุ การหยิบวาง และงานประกอบ

การใช้งาน

ออกแบบมาเพื่อการขนย้ายในอุตสาหกรรมที่ยืดหยุ่น

ทำให้การป้อนชิ้นงานเข้าเครื่องจักร การขนย้ายวัสดุ การหยิบวาง และงานประกอบที่เหมาะสมซึ่งเกี่ยวข้องกับชิ้นงานขนาดใหญ่หรือหนักขึ้นเป็นอัตโนมัติ ระยะชักและแรงที่ปรับได้ ปลายนิ้วที่ปรับแต่งได้ และการตรวจจับในตัวช่วยให้ RG6 ปรับตัวเมื่อชิ้นงานและข้อกำหนดการผลิตเปลี่ยนไป

160 mm ระยะชักปรับได้
25–120 N แรงจับปรับได้
Up to 6 kg น้ำหนักบรรทุกเมื่อจับด้วยแรงเสียดทาน
ดาวน์โหลดและแหล่งข้อมูล

ทุกสิ่งที่ต้องใช้เพื่อเริ่มต้น

เอกสารทางเทคนิคครบถ้วนสำหรับการประเมิน การกำหนดสเปก และการนำ RG6 ไปใช้งาน
เอกสารข้อมูลทางเทคนิค
ข้อมูลจำเพาะทางเทคนิค ขนาด และข้อมูลประสิทธิภาพของ RG6
ดาวน์โหลด →
แบบปลายนิ้ว
ขนาดทางเทคนิคสำหรับออกแบบปลายนิ้ว RG6 รูปตัว X ตามความต้องการ
ดาวน์โหลด →

พร้อมผสาน RG6 เข้ากับระบบของคุณหรือยัง?

บอกเราเกี่ยวกับชิ้นงาน หุ่นยนต์ และความต้องการด้านการผลิตของคุณ ผู้เชี่ยวชาญในพื้นที่ของเราจะช่วยประเมินการจัดระบบ ตัวเลือกหุ่นยนต์ที่เข้ากันได้ และแนวทางการนำไปใช้งานที่เหมาะสม

พูดคุยกับผู้เชี่ยวชาญ

เลือกภาษา

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
ภาษาไทย