OnRobot
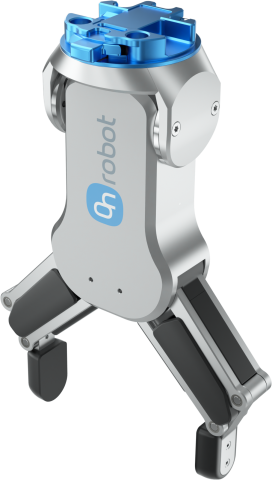
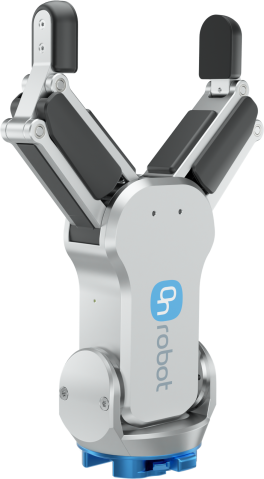
RG6
RG6
2指 · 电动 · 160 mm 行程

RG6

适用于较大工件、机床上下料、物料搬运和装配的灵活电动夹爪

  • 摩擦夹持负载高达 6 kg - 使用一个灵活工具搬运更大、更重的工件
  • 160 mm 可调行程 - 适应多种工件尺寸和形状
  • 25–120 N 可调夹持力 - 根据工件调节夹持力度
  • 可定制指尖支持内夹和外夹 - 使工具适应工件
物理 AI

在仿真和 ROS 2 中使用 RG6 进行开发

• 可用于仿真的夹持器模型
• 标准化访问真实环境中的夹持器数据
• 对实体夹持器进行标准化控制

机床上下料
利用可调行程、可调夹持力和可定制指尖搬运较大工件,为 CNC 机床上下料。
物料搬运
利用可编程夹持功能和内置夹持反馈,拾取、分拣和转移较大或较重的工件。
装配
搬运零部件,完成定位、辅助插入及其他重复性装配步骤。
01

针对较大工件的灵活夹持

RG6 将 160 mm 可调行程与 25–120 N 可编程夹持力相结合,使一个工具即可处理多种尺寸和形状的较大工件。内夹、外夹及可定制指尖使夹爪更容易适应工件。
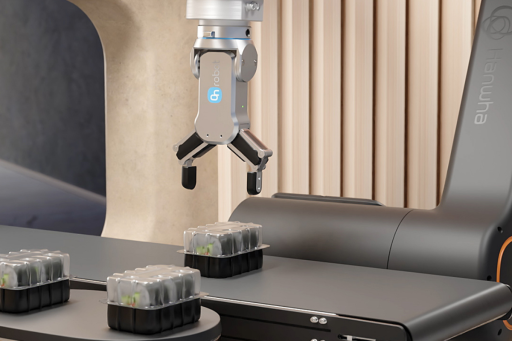
160 mm 适用于较大工件的可调行程
02

自动计算加快设置

自动计算工具中心点和负载,减少应用部署或变更时的手动设置工作。集成软件将夹持参数保留在机器人程序内,使换型更快,也更易于重复执行。
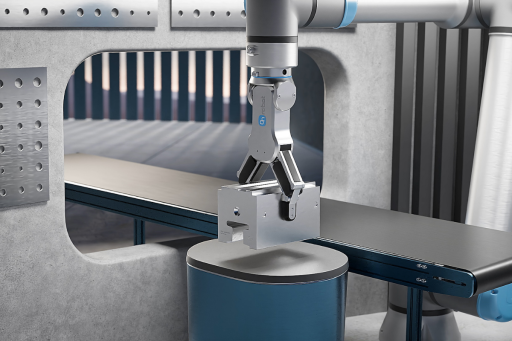
自动 TCP 和负载计算
03

融入流程的夹持反馈

内置夹持检测可报告工件被夹住、丢失或持续夹持的状态,还能测量工件宽度。无需添加独立传感器或自定义检测逻辑,即可为机器人提供有用的流程反馈。

内置 夹持检测与宽度测量
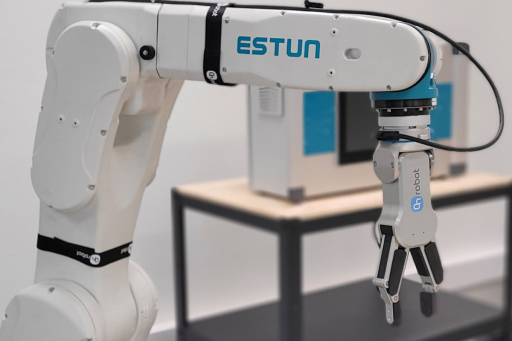
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
为什么选择 RG6

灵活搬运,无需不必要的复杂设置

RG6 专为较大、较重工件设计,摩擦夹持负载高达 6 kg,形状锁合夹持负载高达 10 kg,具有 160 mm 可调行程和 25–120 N 夹持力。可定制指尖以及内夹或外夹功能使一个工具能够处理更多工件。

自动 TCP 和负载计算、自动深度补偿及集成软件省去了多项手动设置步骤。操作员可在机器人程序中更新夹持参数,无需重新构建工具配置即可重新部署应用。

自动夹持检测帮助机器人在工件被夹住、丢失或持续夹持时作出响应。RG6 还可测量工件宽度,为机床上下料、物料搬运、拾取放置和装配任务提供有用的反馈。

应用

专为灵活工业搬运打造

自动化涉及较大或较重工件的机床上下料、物料搬运、拾取放置及适用的装配任务。可调行程和夹持力、可定制指尖及内置检测功能,帮助 RG6 适应工件和生产需求的变化。

160 mm 可调行程
25–120 N 可调夹持力
Up to 6 kg 摩擦夹持负载
下载与资源

助您入门的完整资料

用于评估、确定规格和部署 RG6 的完整技术文档。
数据表
RG6 的技术规格、尺寸和性能数据。
下载 →
指尖图纸
用于设计定制 X 形 RG6 指尖的技术尺寸。
下载 →

准备好将 RG6 集成到您的系统中了吗?

请告诉我们您的工件、机器人和生产需求。本地专家将帮助评估系统配置、兼容机器人选项和适合的部署方案。
咨询专家

选择语言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
简体中文