
OnRobot
RG6
RG6
2 dedos · Elétrica · Curso de 160 mm

RG6

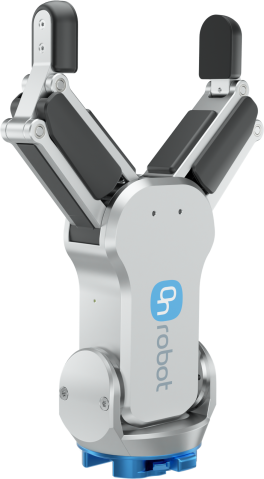
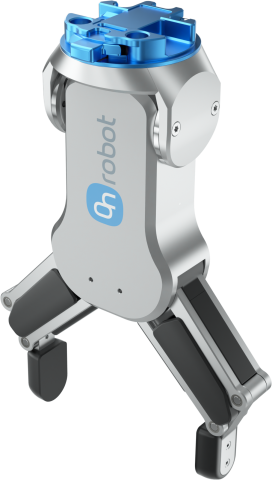
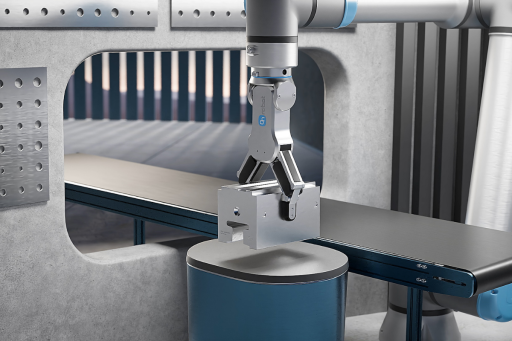
Garra elétrica flexível para peças maiores, alimentação de máquinas, manuseamento de materiais e montagem

  • Até 6 kg de carga útil com preensão por atrito - manuseie peças maiores e mais pesadas com uma única ferramenta flexível
  • Curso ajustável de 160 mm - adapte-se a uma ampla variedade de tamanhos e formas de peças
  • Força de preensão ajustável de 25–120 N - ajuste a fixação à peça
  • Preensão interna e externa com pontas dos dedos personalizáveis - adapte a ferramenta à peça
IA física

Desenvolva com a RG6 em simulação e ROS 2

• Modelos de pinças prontos para simulação
• Acesso normalizado a dados reais das pinças
• Controlo normalizado de pinças físicas

Alimentação de máquinas
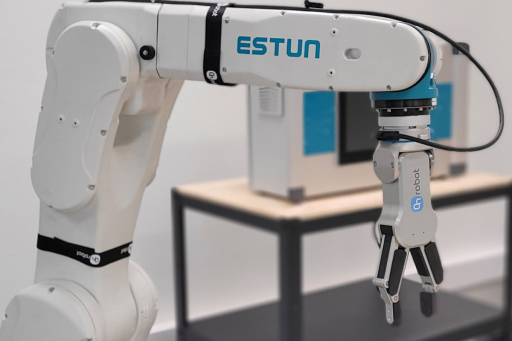
Carrega e descarrega máquinas CNC, manuseando peças maiores com curso e força ajustáveis e pontas dos dedos personalizáveis.
manuseamento de materiais
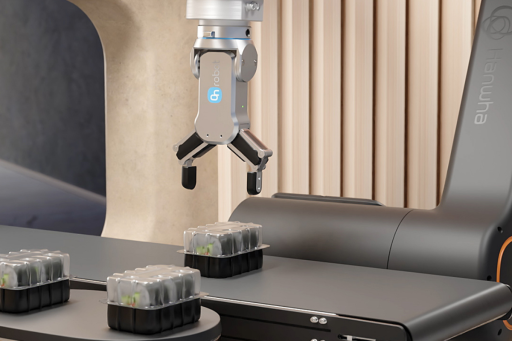
Recolhe, separa e transfere peças maiores ou mais pesadas com preensão programável e informação de retorno integrada sobre a preensão.
Montagem
Manuseia componentes para posicionamento, apoio à inserção e outras etapas de montagem repetitivas.
01

Preensão flexível para peças maiores

A RG6 combina um curso ajustável de 160 mm com uma força de preensão programável de 25–120 N, permitindo a uma única ferramenta manusear peças maiores de variados tamanhos e formas. A preensão interna e externa e as pontas dos dedos personalizáveis facilitam a adaptação da garra à peça.
160 mm Curso ajustável para peças maiores
02

Configuração mais rápida com cálculos automáticos

Os cálculos automáticos do ponto central da ferramenta e da carga útil reduzem o trabalho de configuração manual ao implementar ou alterar a aplicação. O software integrado mantém os parâmetros de preensão no programa do robô, tornando as mudanças mais rápidas e fáceis de repetir.
Automático Cálculo do TCP e da carga útil
03

Informação de retorno sobre a preensão integrada no processo

A deteção de preensão integrada informa quando uma peça é agarrada, perdida ou mantida continuamente e pode medir a largura da peça. Isto fornece ao robô informação útil sobre o processo sem acrescentar sensores separados ou lógica de deteção personalizada.


Integrada Deteção de preensão e medição da largura
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
PORQUÊ A RG6

Manuseamento flexível sem complexidade desnecessária

A RG6 foi concebida para peças maiores e mais pesadas, com até 6 kg de carga útil com preensão por atrito, até 10 kg de carga útil com preensão por forma, curso ajustável de 160 mm e força de preensão de 25–120 N. As pontas dos dedos personalizáveis e a preensão interna ou externa permitem a uma única ferramenta abranger mais peças.

O cálculo automático do TCP e da carga útil, a compensação automática de profundidade e o software integrado eliminam várias etapas de configuração manual. Os operadores podem atualizar os parâmetros de preensão no programa do robô e voltar a implementar a aplicação sem reconstruir as ferramentas.

A deteção automática de preensão ajuda o robô a reagir quando uma peça é agarrada, perdida ou mantida continuamente. A RG6 também pode medir a largura da peça, acrescentando informação útil para a alimentação de máquinas, o manuseamento de materiais, a recolha e colocação e as tarefas de montagem.

Aplicação

Concebida para o manuseamento industrial flexível

Automatize a alimentação de máquinas, o manuseamento de materiais, a recolha e colocação e as tarefas de montagem adequadas que envolvam peças maiores ou mais pesadas. O curso e a força ajustáveis, as pontas dos dedos personalizáveis e a deteção integrada ajudam a RG6 a adaptar-se quando as peças e os requisitos de produção mudam.

160 mm curso ajustável
25–120 N força de preensão ajustável
Up to 6 kg carga útil com preensão por atrito
Transferências e recursos

Tudo o que precisa para começar

Documentação técnica completa para avaliar, especificar e implementar a RG6.
Ficha técnica
Especificações técnicas, dimensões e dados de desempenho da RG6.
Transferir →
Desenho das pontas dos dedos
Dimensões técnicas para conceber pontas dos dedos RG6 personalizadas em forma de X.
Transferir →

Pronto para integrar a RG6 na sua instalação?

Fale-nos das suas peças, do seu robô e das suas necessidades de produção. O nosso especialista local ajudará a avaliar a instalação, as opções de robôs compatíveis e o caminho adequado para a implementação.

Fale com um especialista

Escolhe o teu idioma

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Português














