OnRobot
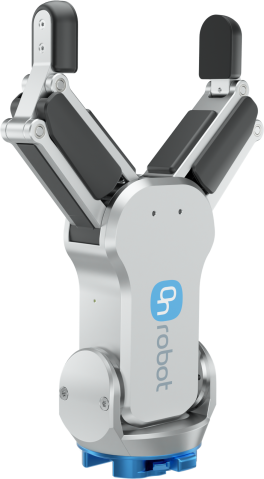
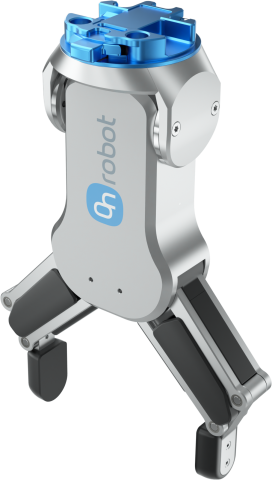
RG6
RG6
2 palce · Elektryczny · Skok 160 mm

RG6

Elastyczny chwytak elektryczny do większych części, obsługi maszyn, transportu materiałów i montażu

  • Udźwig do 6 kg przy chwycie siłowym - obsługuj większe i cięższe części jednym elastycznym narzędziem
  • Regulowany skok 160 mm - dostosuj się do szerokiego zakresu rozmiarów i kształtów części
  • Regulowana siła chwytu 25–120 N - dopasuj chwyt do przedmiotu obrabianego
  • Chwyt wewnętrzny i zewnętrzny z konfigurowalnymi końcówkami palców - dostosuj narzędzie do części
Fizyczna AI

Pracuj z RG6 w symulacji i ROS 2

• Modele chwytaków gotowe do symulacji
• Ustandaryzowany dostęp do rzeczywistych danych chwytaków
• Ustandaryzowane sterowanie fizycznymi chwytakami

Obsługa maszyn
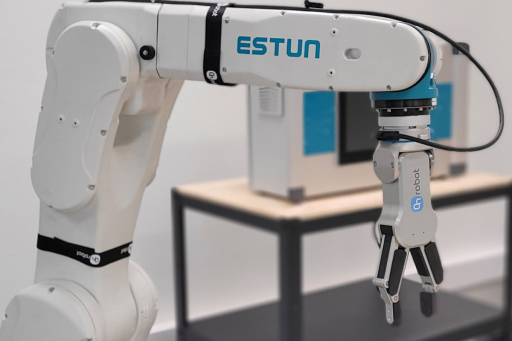
Załadowuje i rozładowuje maszyny CNC, obsługując większe części dzięki regulowanemu skokowi i sile oraz konfigurowalnym końcówkom palców.
transport materiałów
Pobiera, sortuje i przenosi większe lub cięższe części dzięki programowalnemu chwytowi i wbudowanej informacji zwrotnej o chwycie.
Montaż
Obsługuje komponenty podczas pozycjonowania, wspomagania wsuwania i innych powtarzalnych etapów montażu.
01

Elastyczny chwyt większych części

RG6 łączy regulowany skok 160 mm z programowalną siłą chwytu 25–120 N, dzięki czemu jedno narzędzie może obsługiwać większe części o wielu rozmiarach i kształtach. Chwyt wewnętrzny i zewnętrzny oraz konfigurowalne końcówki palców ułatwiają dopasowanie chwytaka do przedmiotu obrabianego.
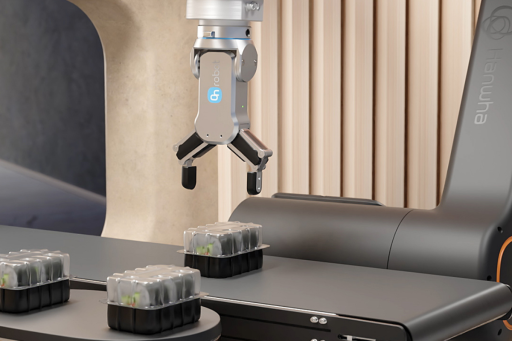
160 mm Regulowany skok dla większych części
02

Szybsza konfiguracja dzięki automatycznym obliczeniom

Automatyczne obliczanie punktu centralnego narzędzia i obciążenia ogranicza ręczną konfigurację podczas wdrażania lub zmiany aplikacji. Zintegrowane oprogramowanie przechowuje parametry chwytu w programie robota, dzięki czemu przezbrojenia są szybsze i łatwiejsze do powtórzenia.
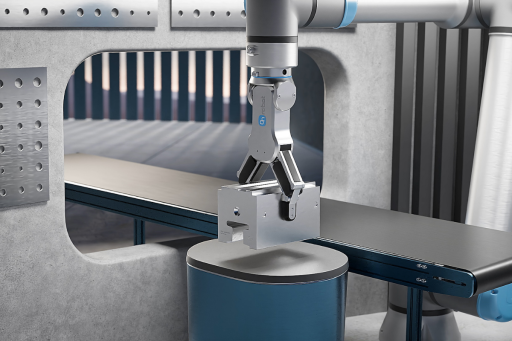
Automatyczne Obliczanie TCP i obciążenia
03

Informacja zwrotna o chwycie wbudowana w proces

Wbudowane wykrywanie chwytu informuje, kiedy część została uchwycona, utracona lub jest stale utrzymywana, i umożliwia pomiar jej szerokości. Zapewnia to robotowi przydatną informację zwrotną o procesie bez dodawania osobnych czujników czy niestandardowej logiki wykrywania.

Wbudowane Wykrywanie chwytu i pomiar szerokości
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
DLACZEGO RG6

Elastyczna obsługa bez zbędnych komplikacji

RG6 zaprojektowano do większych i cięższych części. Oferuje udźwig do 6 kg przy chwycie siłowym i do 10 kg przy chwycie kształtowym, regulowany skok 160 mm oraz siłę chwytu 25–120 N. Konfigurowalne końcówki palców i chwyt wewnętrzny lub zewnętrzny pozwalają obsługiwać więcej przedmiotów obrabianych jednym narzędziem.

Automatyczne obliczanie TCP i obciążenia, automatyczna kompensacja głębokości oraz zintegrowane oprogramowanie eliminują kilka ręcznych etapów konfiguracji. Operatorzy mogą aktualizować parametry chwytu w programie robota i ponownie wdrażać aplikację bez przebudowy oprzyrządowania.

Automatyczne wykrywanie chwytu pomaga robotowi reagować, kiedy część zostaje uchwycona, utracona lub jest stale utrzymywana. RG6 może również mierzyć szerokość części, dostarczając przydatnych informacji zwrotnych przy obsłudze maszyn, transporcie materiałów, pobieraniu i odkładaniu oraz montażu.

Zastosowanie

Stworzony do elastycznej obsługi przemysłowej

Automatyzuj obsługę maszyn, transport materiałów, pobieranie i odkładanie oraz odpowiednie zadania montażowe obejmujące większe lub cięższe części. Regulowany skok i siła, konfigurowalne końcówki palców oraz wbudowane wykrywanie pomagają RG6 dostosować się do zmian części i wymagań produkcyjnych.

160 mm regulowany skok
25–120 N regulowana siła chwytu
Up to 6 kg udźwig przy chwycie siłowym
Pliki do pobrania i materiały

Wszystko, czego potrzebujesz na początek

Pełna dokumentacja techniczna do oceny, określenia specyfikacji i wdrożenia RG6.
Karta katalogowa
Specyfikacje techniczne, wymiary i dane dotyczące wydajności RG6.
Pobierz →
Rysunek końcówek palców
Wymiary techniczne do projektowania niestandardowych końcówek palców RG6 w kształcie X.
Pobierz →

Chcesz zintegrować RG6 ze swoim stanowiskiem?

Opowiedz nam o swoich częściach, robocie i potrzebach produkcyjnych. Nasz lokalny ekspert pomoże ocenić stanowisko, dostępne kompatybilne roboty i właściwą drogę do wdrożenia.

Porozmawiaj z ekspertem

Wybierz język

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Polski