OnRobot
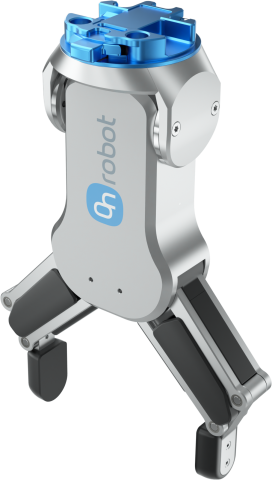
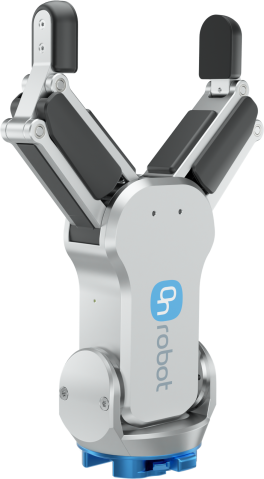
RG6
RG6
2指 · 電動 · 160 mm ストローク

RG6

大型部品、マシンテンディング、マテリアルハンドリング、組立に対応する柔軟な電動グリッパー

  • 摩擦把持で最大 6 kg のペイロード - 1つの柔軟なツールで大型で重量のある部品をハンドリング
  • 160 mm の調整可能なストローク - 幅広い部品サイズや形状に対応
  • 25–120 N の調整可能なグリップ力 - ワークに合わせて保持力を調整
  • カスタマイズ可能な指先による内径・外径把持 - 部品に合わせてツールを調整
フィジカル AI

シミュレーションと ROS 2 で RG6 を使った開発

• シミュレーション対応のグリッパーモデル
• 実環境のグリッパーデータへの標準化されたアクセス
• 物理グリッパーの標準化された制御

マシンテンディング
調整可能なストロークと力、カスタマイズ可能な指先で大型部品を扱いながら、CNC機械への部品の投入・取り出しを行います。
マテリアルハンドリング
プログラム可能な把持と内蔵の把持フィードバックにより、大型または重量のある部品をピッキング、仕分け、搬送します。
組立
位置決め、挿入の補助、その他の繰り返しの組立工程で部品をハンドリングします。
01

大型部品に対応する柔軟な把持

RG6 は、160 mm の調整可能なストロークと 25–120 N のプログラム可能なグリップ力を組み合わせ、1つのツールでさまざまなサイズや形状の大型部品を扱えます。内径・外径把持とカスタマイズ可能な指先により、グリッパーをワークに合わせやすくなります。
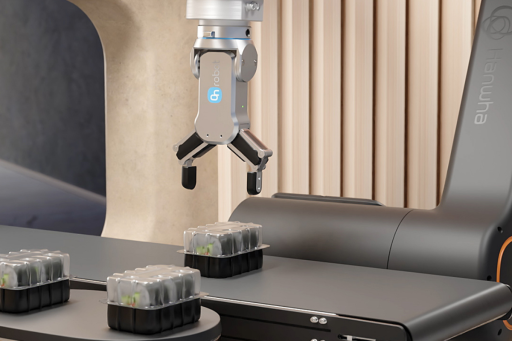
160 mm 大型部品に対応する調整可能なストローク
02

自動計算でセットアップを短縮

ツール中心点とペイロードの自動計算により、アプリケーションの導入や変更時の手動セットアップ作業を削減します。統合ソフトウェアが把持パラメータをロボットプログラム内で管理するため、切り替えが速くなり、繰り返しの実施も容易になります。
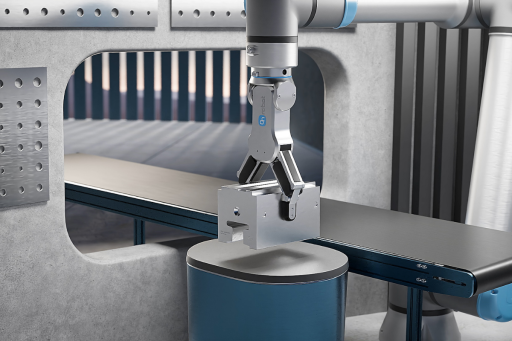
自動 TCPとペイロードの計算
03

プロセスに組み込まれた把持フィードバック

内蔵の把持検出機能は、部品の把持、喪失、継続保持を通知し、部品の幅も測定できます。別途センサーや独自の検出ロジックを追加することなく、ロボットに有用なプロセスフィードバックを提供します。

内蔵 把持検出と幅測定
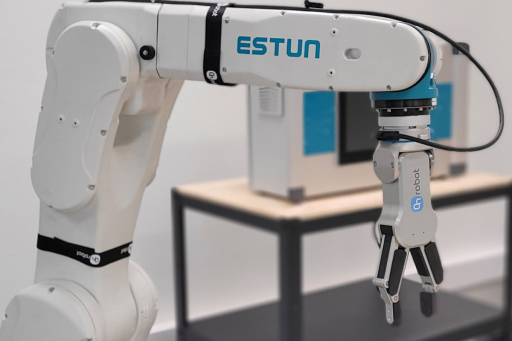
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
RG6 を選ぶ理由

不要な複雑さを伴わない柔軟なハンドリング

RG6 は大型で重量のある部品向けに設計されており、摩擦把持で最大 6 kg、形状拘束による把持で最大 10 kg のペイロード、160 mm の調整可能なストローク、25–120 N のグリップ力を備えています。カスタマイズ可能な指先と内径または外径把持により、1つのツールでより多くのワークに対応できます。

TCPとペイロードの自動計算、自動深さ補正、統合ソフトウェアにより、複数の手動セットアップ工程を省けます。オペレーターはロボットプログラム内の把持パラメータを更新し、ツール構成を作り直すことなくアプリケーションを再導入できます。

自動把持検出により、部品の把持、喪失、継続保持に応じたロボットの動作を支援します。RG6 は部品の幅も測定でき、マシンテンディング、マテリアルハンドリング、ピックアンドプレース、組立作業に有用なフィードバックを加えます。

用途

柔軟な産業用ハンドリングのための設計

大型または重量のある部品を扱うマシンテンディング、マテリアルハンドリング、ピックアンドプレース、適用可能な組立作業を自動化します。調整可能なストロークと力、カスタマイズ可能な指先、内蔵の検出機能により、RG6 は部品や生産要件の変更に対応しやすくなります。

160 mm 調整可能なストローク
25–120 N 調整可能なグリップ力
Up to 6 kg 摩擦把持時のペイロード
ダウンロードと資料

導入に必要な資料をすべてご用意

RG6 の評価、仕様策定、導入のための包括的な技術資料。
データシート
RG6 の技術仕様、寸法、性能データ。
ダウンロード →
指先図面
カスタムのX形 RG6 指先を設計するための技術寸法。
ダウンロード →

RG6 をお使いのシステムに組み込みませんか?

部品、ロボット、生産ニーズについてお聞かせください。地域の専門家が、システム構成、互換性のあるロボットの選択肢、適切な導入方法の評価をお手伝いします。
専門家に相談

言語を選択

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
日本語