El eje integrado de 55 mm retrae el tornillo y lo atornilla después de que el robot llegue a la posición de fijación. Esto reduce el movimiento del robot necesario para cada tornillo y facilita la programación de la secuencia de atornillado.

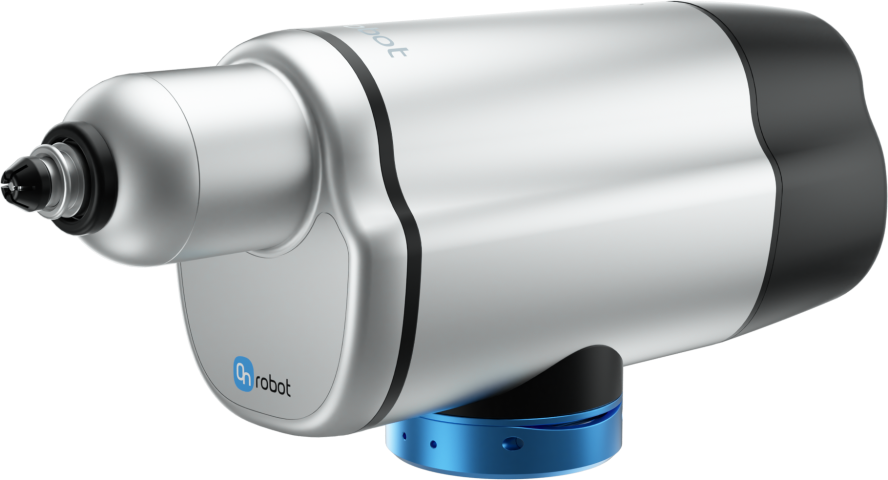
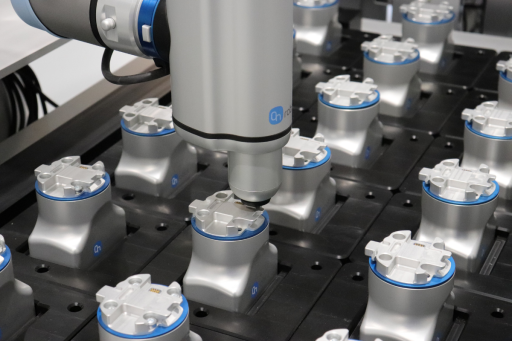
Ajuste la longitud del tornillo y el par objetivo en la interfaz del robot. El Screwdriver controla el apriete de 0.15 a 5 Nm y devuelve resultados del proceso que ayudan a confirmar si la operación se completó según lo previsto.
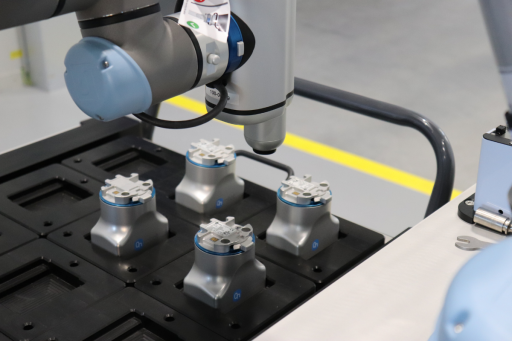
El eje integrado de 55 mm retrae el tornillo y lo atornilla después de que el robot llegue a la posición de fijación. Esto reduce el movimiento del robot necesario para cada tornillo y facilita la programación de la secuencia de atornillado.
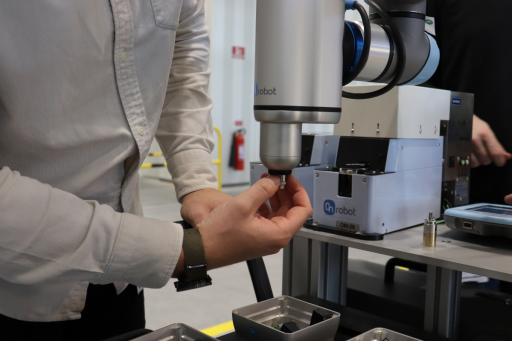
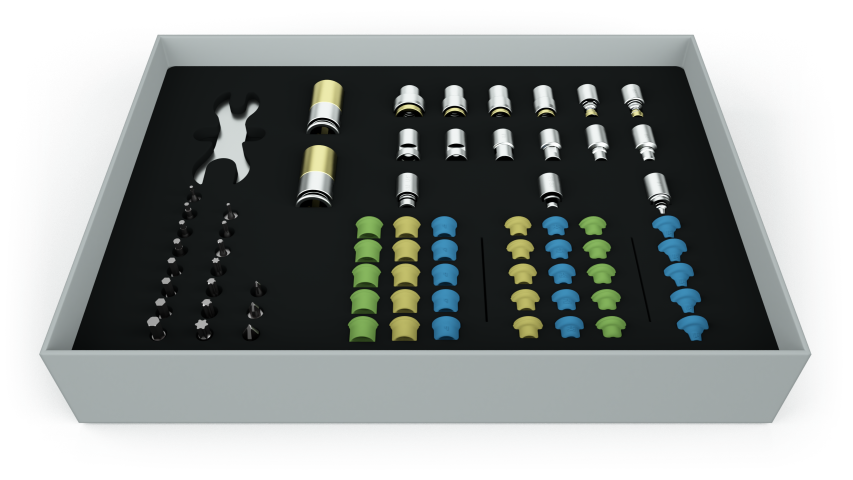
Configure la punta, el portapuntas, el soporte del tornillo y la fijación del tornillo para el elemento de fijación seleccionado. El sistema admite tornillos métricos de M1.6 a M6 y longitudes de hasta 50 mm, mientras que los prolongadores de puntas opcionales de 50 mm y 100 mm amplían el alcance en espacios reducidos.

















La herramienta puede comprobar si se ha recogido un tornillo, si su longitud coincide con la configuración y si el apriete se ha completado correctamente, proporcionando al robot información útil para la secuencia de montaje.
Los tornillos compatibles de hasta 35 mm pueden permanecer retraídos dentro de la herramienta mientras el robot se mueve. Una parada de seguridad automática actúa si se detecta una fuerza axial excesiva.
Utilice tornillos métricos, imperiales y autorroscantes compatibles con el sistema de puntas adecuado, o añada prolongadores de puntas opcionales para puntos de fijación en espacios estrechos.
Cuéntenos sobre sus tornillos, materiales, puntos de fijación, requisitos de par, robot y volumen de producción. Nuestro experto local puede ayudarle a evaluar el sistema de puntas, el método de alimentación y el enfoque de implementación.